

新品发布
2×2 塞进指尖!昆泰芯 KTH7113 超小封装 16 位磁编芯片新品发布,破解灵巧手「多关节并联」终极难题
昆泰芯发布超小封装 16 位磁编芯片 KTH7113:2×2 mm 封装可嵌入灵巧手指节,支持三线/四线 SPI 多芯片并联,以 16 位绝对角度与 1 μs 延时应对灵巧手关节感知难题。
本文要点
- KTH7113 采用 CSP 2 mm × 2 mm 封装,可嵌入灵巧手末端指节
- 支持三线与四线 SPI 并联,一颗 MCU 可读取整只手的关节角度
- 16 位绝对角度,校准后在轴精度优于 ±0.07°,数据更新率 1 μs
2026 年,人形机器人正式迈入量产元年,具身智能从实验室走向工厂与家庭。当行业目光聚焦在关节电机、减速器、算法大模型时,一个被低估却决定成败的细节浮出水面——灵巧手。
它是人形机器人自由度最密集、空间最受限、精度要求最高的部件:一只灵巧手通常拥有 10 个以上的关节,而每个手指关节的安装空间仅有毫米级。要在这样的方寸之间,同时塞进「高精度、低延时、可多芯片协同」的关节角度感知方案,是摆在所有灵巧手厂商面前的硬骨头。
昆泰芯微电子今日正式发布 KTH7113——超小封装 16 位高速高精度磁编芯片。以 2×2 mm 指尖级封装、三线/四线 SPI 多芯片并联能力,为灵巧手关节感知提供全新解法。
灵巧手的关节之困
灵巧手之所以「灵巧」,核心在于每个关节都要实时、精确地感知自身角度位置。然而传统方案在灵巧手场景中暴露三大痛点:
- 体积放不下:传统光编芯片、常规封装磁编芯片体积偏大,末端指节空间仅数毫米,3×3 mm 以上的封装根本无法塞入,只能放弃末端关节的感知能力;
- 精度跟不上:普通单轴霍尔芯片精度有限,多关节累计误差会让抓取、装配动作明显偏移;断电后丢失绝对位置,每次开机都要重新回零,极大影响整机效率;
- 线束理不清:一只灵巧手 10+ 个关节意味着 10+ 颗传感器芯片,若每颗都独立占用 MCU 的 SPI 资源与引脚,主控 IO 迅速耗尽,走线繁杂、成本高企,成为整机小型化的隐形瓶颈。
灵巧手亟需一颗「为关节而生」的芯片:够小、够准、够快,还能一颗 MCU 挂满整只手。
KTH7113 新品发布
KTH7113 采用 CSP 2 mm × 2 mm 超小封装(13 引脚,面积仅 4 mm²),约为一粒芝麻大小,可轻松嵌入手指关节甚至末端指节;在轴、离轴、多极对磁铁安装方式全覆盖,无论关节结构如何布局,都能找到最优测量姿态。
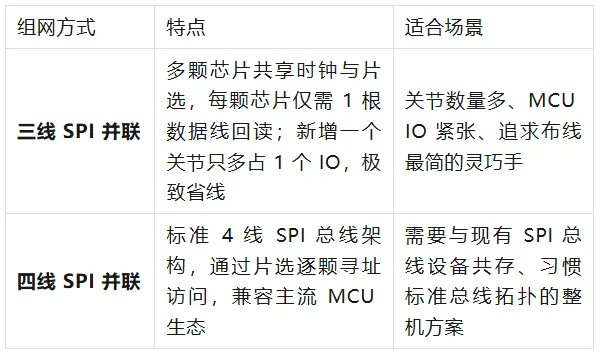
它更是一颗「为多关节而生」的芯片——支持三线 SPI 并联与四线 SPI 并联两种组网方式:
一颗 MCU + 两根共享线,即可串起整只灵巧手的全部关节。KTH7113 的多芯片并联能力,让「每一指关节独立感知、主控统一读取」成为可能,从根上解决灵巧手多传感器芯片布线的线束与 IO 难题。
绝对角度与超低延时
灵巧手的价值,最终落在「控制精度」与「响应速度」上,KTH7113 在这两方面同样给出硬核参数:
16 位高精度绝对角度
- 16 bit 绝对角度输出,单圈 65536 级分辨率,上电即知绝对位置、无需回零;
- 内置先进自动非线性校准(ANLC),自动采集补偿参数并存入片内 MTP 存储器,断电不丢失;校准后在轴精度优于 ±0.07°,离轴精度优于 ±0.2°,显著优于同类产品;
- 输出噪声低至 0.015°(1σ),角度输出稳定平滑,减少末端抖动。
1 μs 超低延时与伺服级响应
- 数据更新率仅 1 μs,为高频闭环控制提供即时反馈,动态抓取、精细操作不掉链子;
- 支持高达 120,000 rpm 转速测量,远超灵巧手实际工况需求,余量充足。
可靠性与安全设计
- 8 位 CRC 校验(CRC8/ITU)保障 SPI 通信数据完整可靠;
- 寄存器锁定机制:上电默认锁定,输入解锁密码后方可配置,防止外界干扰篡改参数,保障产线与运行安全;
- 工作温度 -40 ~ 125 ℃,工作电压 3.0 ~ 5.5 V,ESD(HBM)±5 kV,轻松应对工业级严苛环境。
一芯适配全场景
除了面向灵巧手的三线/四线 SPI 并联能力,KTH7113 还提供丰富的接口与输出模式,一颗芯片覆盖多类应用:
- SPI:最高 10 Mbps,16 位角度读取 + 寄存器读写 + 在线校准,三线制(CPOL=1,CPHA=1);
- SSI:两线制同步串行接口,最高 5 Mbps,角度数据直出;
- ABZ:可编程 4 ~ 16384 步/圈增量输出,支持绝对位置启动,最高 16 MHz 输出频率;
- UVW:可编程 1 ~ 32 对极换向信号,适配无刷电机换向;
- PWM:12 位绝对角度输出,频率可调(120 Hz ~ 3.8 kHz),支持校准状态指示。
基于以上能力,KTH7113 的应用版图远不止灵巧手:
- 人形机器人/灵巧手:多关节绝对角度感知,多芯片 SPI 并联集中读取;
- 无刷直流电机控制:高速高精度角度反馈,配合 UVW 换向信号;
- 闭环步进电机系统:绝对角度 + 增量输出双模灵活切换;
- 离轴角度测量系统:中空结构、磁环离轴测量,简化机械设计;
- 轨道交通屏蔽门控制:高可靠性、宽温工作,保障长期稳定运行。
全文总结
人形机器人的量产竞赛,本质是「每一克重量、每一毫米空间、每一微秒延迟」的极致竞争。昆泰芯 KTH7113 以 2×2 mm 指尖级封装 + 三线/四线 SPI 多芯并联 + 16 位高精度绝对角度三大核心能力,为灵巧手乃至整个机器人关节感知提供了自主可控的国产方案。
作为专注 3D 霍尔、TMR 磁传感全栈自研的国产芯片厂商,昆泰芯将持续以「小封装、高精度、易组网」的产品哲学,支撑中国具身智能产业从原型走向规模化量产。
让每一根手指都拥有感知,让每一次抓握都精准入微——KTH7113,正式发布。
本文首发于微信公众号「昆泰芯微电子」,2026-08-14。查看原文
同栏目文章
2026-09-18
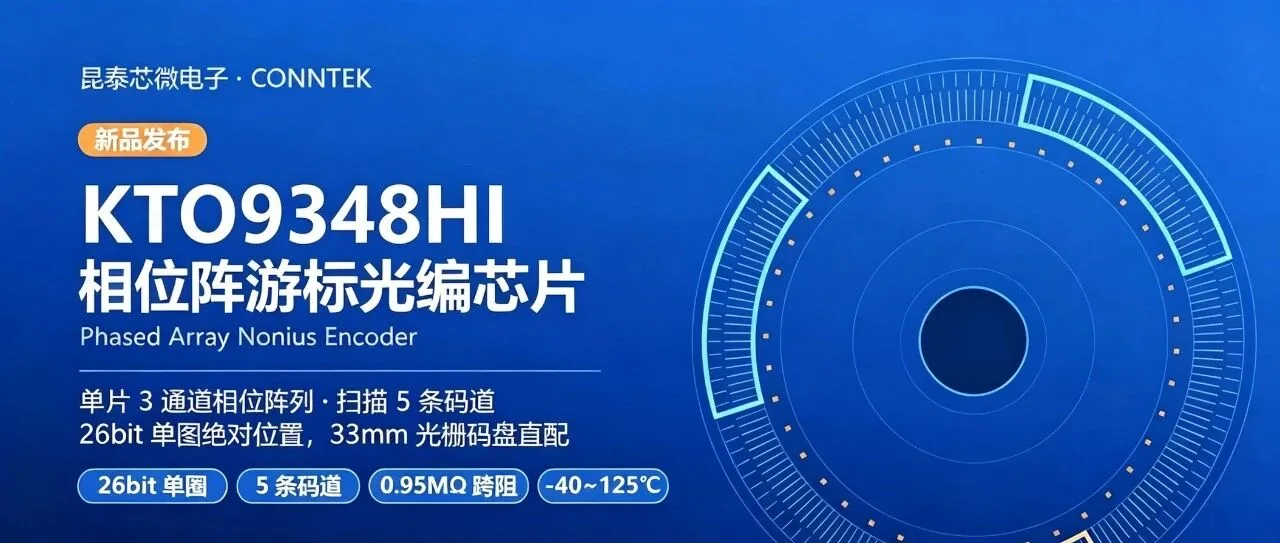
昆泰芯 KTO9348 光编芯片将在 2026 中国国际工业博览会正式发布
KTO9348HI 是 KTO 系列的相位阵游标光编芯片:一次扫描 5 条码道,经三通道 Nonius 插值实现最高 25 bit 单圈绝对位置分辨率,将于 2026 中国国际工业博览会正式发布。
阅读全文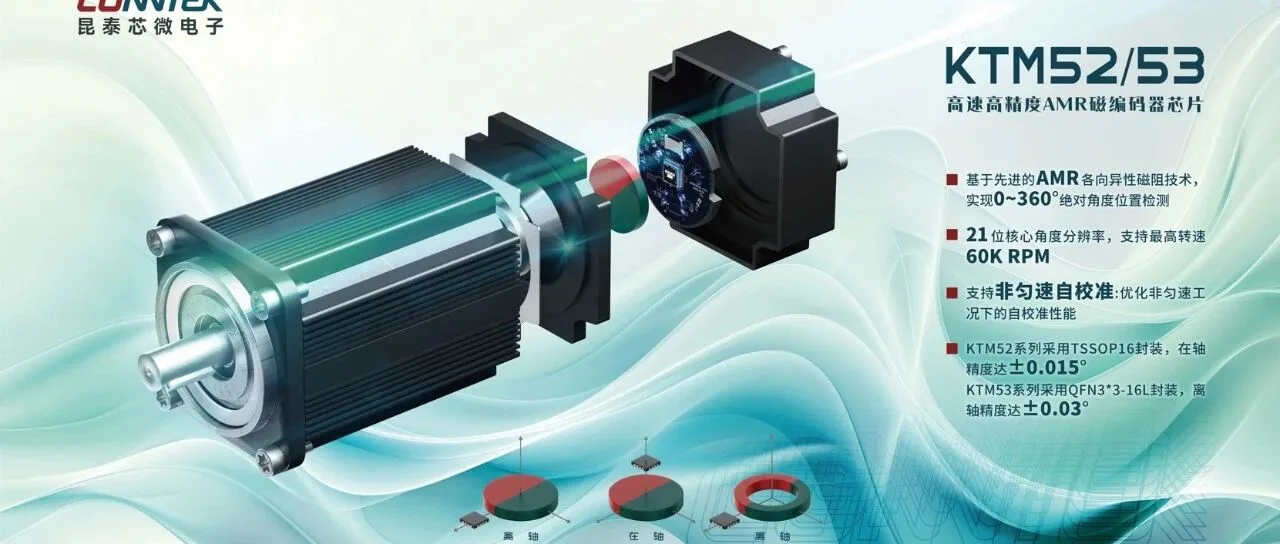
2026-05-18
昆泰芯重磅新品|KTM52/53 系列高速高精度 AMR 磁编芯片,精度不妥协,安装不将就!
昆泰芯同步推出 KTM52(在轴)与 KTM53(离轴)两大系列 AMR 角度编码器,共用 21 位内核,自校准后在轴 INL ±0.015°、离轴 ±0.03°,适配电机、机器人关节与 EPS。
阅读全文
2023-08-16
KTH78 系列高精度绝对角度霍尔编码器实现机翼伺服系统
传统光电编码器易受灰尘和水汽影响。本文介绍 KTH78 系列高精度绝对角度霍尔传感器在无人机机翼伺服系统中的应用,涵盖超高速低延时、离轴安装、稳定性与抗干扰、多种输出模式,并给出按需求选型的建议。
阅读全文需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。