

行业观察
一只 399 美元的「机器鸭」Microduck, 身上藏着多少颗传感器芯片?
Pollen Robotics 发布 399 美元开源双足机器人 Microduck。本文从传感器芯片角度拆解其约 20 颗以上的感知芯片,重点看 15 个关节里的磁角度传感芯片,并推演国产方案选型。
本文要点
- 按模块级估算,Microduck 约有 20 颗以上传感器/感知芯片
- 15 个 XL330 舵机各内置一颗非接触式绝对磁角度传感芯片
- 消费级双足机器人关节感知推演主选 KTH5701
真正决定这只鸭子「能不能站稳、会不会走路」的,不是那颗会说话的芯片,而是藏在 15 个关节里、几乎没人注意的磁角度传感芯片。
8 月 27 日,AI 开源社区 Hugging Face 旗下机器人团队 Pollen Robotics 正式发布开源双足机器人 Microduck(昵称「机器鸭」),售价 399 美元(约合人民币 2681 元)。开售 24 小时内订单金额即突破 260 万美元(约 6500 台),峰值时每 4 秒卖出一台。
一只 25 厘米高、不足 800 克、只会「卖萌」的小鸭子,凭什么引爆全球极客圈?当大家都在讨论「开源 + 强化学习」时,我们换一个更硬核的视角:从传感器芯片的角度拆解 Microduck——它身上到底有多少颗传感器芯片?这些芯片各自在忙什么?如果这类「关节感知」芯片换成国产方案,又该怎么选型?
Microduck 硬件概况
| 项目 | 公开资料口径 |
|---|---|
| 尺寸 / 重量 | 高约 25 厘米,不足 800 克 |
| 形态 | 独眼双足「鸭形」,鸭嘴为可活动夹爪(可叼起约 800 克轻物) |
| 关节 | 15 个 Dynamixel XL330 智能舵机(双腿 + 颈部 + 鸭嘴等) |
| 主控 | 瑞芯微 RK3566(四核 A55),板载运行神经网络策略 |
| 控制节奏 | 50 Hz 控制环,驱动舵机执行策略输出的关节指令 |
| 感知配置 | 广角摄像头、ToF 深度/测距传感器、双 IMU、麦克风/扬声器、NFC 等 |
| 技能来源 | 行走、坐下、踢球、跌倒自恢复等行为均由 MuJoCo 仿真 + PPO 强化学习训练,导出 ONNX 后部署到真机 |
| 开源 | SDK/运行时与 RL 训练栈均以 Apache 2.0 开源(pollen-robotics/microduck 与 microduck_rl) |
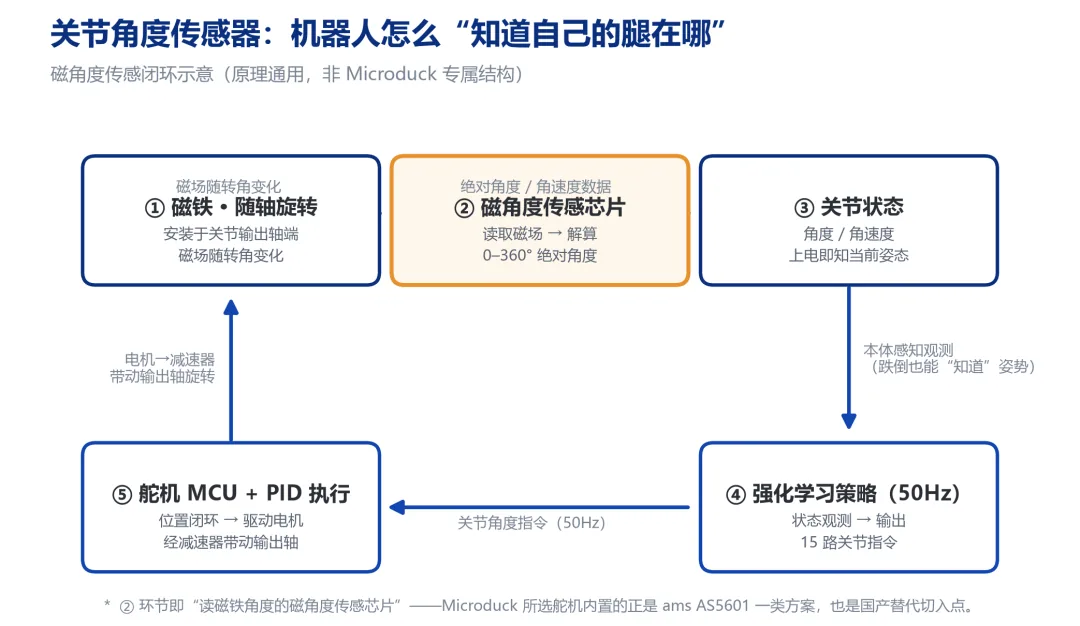
一个容易被忽略的细节是:走路这件事,本质上是「在正确的时刻,把 15 个关节转到正确的角度」。强化学习策略在每个控制周期输出 15 路关节角度指令,而策略「看」到的世界——自己现在是什么姿势、每条腿转到哪了、身体倾了多少——全部来自传感器。可以说,传感器的质量,直接决定这只鸭子学不学得会走路。
传感器芯片盘点
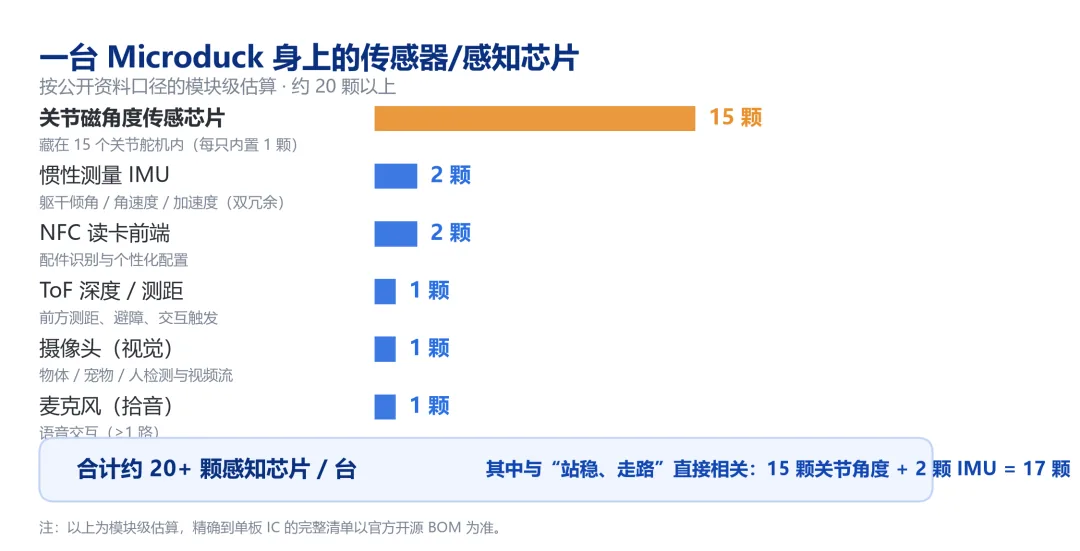
这是一个口径问题。若按「功能模块」统计(每处感知功能计 1 颗/模块),公开资料给出的硬件配置可以整理为:
| 感知环节 | 数量 | 说明(公开资料口径) |
|---|---|---|
| 关节角度/位置传感 | 15 | 藏在 15 个智能舵机内部,每只舵机内置一颗非接触式绝对磁角度传感芯片 |
| 惯性测量 IMU | 2 | 陀螺仪 + 加速度计,感知身体倾角、角速度与加速度 |
| ToF 深度/测距 | 1 | 前方测距/避障、交互触发 |
| 视觉(摄像头) | 1 | 广角摄像头,用于物体/宠物/人检测与视频流 |
| 拾音(麦克风) | ≥1 | 语音交互(唱歌等),精确颗数以官方资料为准 |
| NFC 近场通信 | 2 | 公开报道称配两个 NFC 读卡器,用于配件/身份识别 |
| 合计(核心感知) | 约 20+ | 其中与「站稳、走路」直接相关的关节 + IMU 感知即达 17 颗 |
直接回答:「Microduck 有多少颗传感器芯片?」按公开资料口径,一台 Microduck 身上的传感器/感知芯片大约在 20 颗以上;其中数量最大、也最核心的一类,是 15 颗藏在关节里的「磁角度传感芯片」。(注:以上为模块级估算,精确到单板 IC 的完整清单请以官方开源 BOM 为准。)
尤其值得指出的是,Microduck 选用的 ROBOTIS Dynamixel XL330 智能舵机,官方规格明确写着其位置传感器为「非接触式绝对编码器(12 bit/360°)」——也就是说,这只鸭子的每个关节,都内置了一颗「读磁铁角度」的磁角度传感芯片,配合舵机内 Cortex-M0+ 完成 PID 位置闭环,再把位置、速度等状态回传给主控,构成强化学习的观测输入。
各类芯片的职责
把 Microduck 的传感器芯片按职责分为两类,就很好理解:
管自己的本体感知
- 15 颗关节磁角度传感芯片:上报每个关节的实际角度与运动状态。绝对角度意味着上电即知当前姿态——鸭子被推倒后,能立刻「知道」自己现在是仰是趴,从而执行跌倒自恢复策略;走路、踢球、坐下等动作的位置闭环也全靠它。
- 2 颗 IMU:感知躯干倾斜、旋转角速度与加速度,是步态平衡反馈的关键输入,双 IMU 也提供了冗余。
有媒体拆解指出,Microduck 的强化学习观测向量高达 61 维——其中绝大部分来自关节与 IMU 的本体感知。换句话说:机器人「学走路」,吃的第一口「数据」就是关节角度与姿态。
管外界的交互感知
- 摄像头 + ToF:认球、找人、检测宠物、避障与测距,让人能通过手柄/手机「看着」它玩耍;
- 麦克风/扬声器:语音交互与拟声;
- NFC:配件识别与个性化配置(例如搭配 39 美元的滚轮套件)。
两类合起来,才构成一只「既能站稳、又能互动」的完整机器鸭。而对所有双足机器人而言,最密集、最刚需的传感器芯片,永远是关节角度传感器。
关节感知芯片选型推演
关节感知芯片技术画像
把视角拉回产业:当「开源 + 平价 + 强化学习」把双足机器人从「数万美元的实验室设备」变成「399 美元的开发玩具」,最先受益的,正是这类藏在关节里、单价不高却用量极大的感知芯片。
而这类芯片的技术画像非常清晰,昆泰芯(CONNTEK)的产品定义与之高度吻合:
- 绝对角度、上电不丢位:跌倒自恢复、开机即动都依赖「上电就知道关节在哪」;
- 非接触、抗冲击:鸭子会摔、会自己爬起来,接触式电位器方案寿命与可靠性都不够;
- 小型化、低功耗:25 厘米机身 + 电池续航,芯片要小、要省电;
- 装配容差大、一致性好:消费级量产,磁铁装歪一点、摔过几次,角度依然要准;
- 成本敏感:399 美元整机、15 个关节,单颗芯片必须「够用就好」。
场景判断与选型结论
先做场景判断。Microduck 的关节感知,本质是「用一颗磁角度传感芯片读取随轴旋转的磁铁角度,输出 0 ~ 360° 绝对位置」。它的关节是低速、消费级(舵机输出轴转速约百转/分级别,控制环仅 50 Hz),最看重的是「绝对角度 + 一致性 + 成本 + 装配容差」,而非工业伺服那种 120,000 rpm 的极限转速。
再看昆泰芯产品矩阵,给出选型结论:
| 应用层次 | 推荐型号 | 判断依据 |
|---|---|---|
| 消费级双足/桌面机器人关节角度反馈(本次推演主选) | KTH5701(KTH57 系列 3D 霍尔角度传感器芯片) | 3D 磁场感知、360° 绝对角度、16 bit ADC、μA 级功耗、在轴/离轴安装容差大、QFN3×3/DFN 小封装、配套径向充磁磁钢——与「读磁铁角度的关节传感芯片」场景高度契合 |
| 更高动态/工业伺服级关节 | KTH71 / KTH78 系列磁编码器 | 16 bit、1 μs 低延时、ABZ/UVW 等多接口,面向高速高精度伺服 |
| 极限位置/到位检测(鸭嘴夹爪、舱门等) | KTM1331 系列 TMR 锁存开关 | 非接触到位与磁开关检测 |
在本次「给 Microduck 这类消费级双足机器人做关节感知」的推演场景下,最适合的是 KTH5701。
为什么是 KTH5701
- 同赛道、可对标:它与 Microduck 关节舵机内置的芯片同属「磁角度传感芯片」赛道,均以非接触方式读取磁铁角度、输出绝对位置——这正是国产替代与国产方案最容易切入、也最被需要的环节;
- 消费级机器人「够用且更好」:鸭子级关节对精度的真实要求并不苛刻(其仿真甚至把 ±1° 的齿轮背隙都建模了进去),KTH5701 的 ±1° 角度精度完全够用,而 3D 磁场感知带来的安装容差反而比单轴方案更适合「摔来摔去」的消费级量产;
- 绝对角度 = 跌倒自恢复的前提:掉电不丢位、上电即可读,正好支撑「推倒了自己爬起来」这类标志性功能;
- 低功耗契合电池机身:鸭子待机/玩耍全靠可充电电池,芯片功耗越低,续航越从容;
- 国产供应链:批量供货、技术支持与配套磁钢一站式服务,是出海产品与国产机器人绕不开的供应链安全考量。
KTH5701 产品特性速览
KTH5701 是昆泰芯 KTH57 系列的代表型号,一款数字输出的 3D 霍尔传感器芯片:内部集成 X、Y、Z 三轴独立霍尔感应单元并内置温度传感器,信号链采用高精度运放配合 16 bit ADC,主机可通过 SPI 或 I2C 直接读取测量数据与角度。
| 参数 | 规格 |
|---|---|
| 传感维度 | 3D(X/Y/Z 三轴独立霍尔)+ 内置温度传感器 |
| 角度输出 | 内置 CORDIC 算法,原生输出 XY/XZ/YZ 三平面 360° 绝对角度,无需主控运算 |
| 角度测量误差 | ±1°(@B = 40 mT),绝对位置、掉电不丢失 |
| ADC | 16 bit,XY 轴 RMS 噪声最低可至 0.01 mT |
| 磁场量程 | XY 轴 ±130 mT、Z 轴 ±80 mT(典型) |
| 工作模式/功耗 | 持续感应 61.7 μA / 唤醒睡眠 2.4 μA / 空闲低至 1.4 μA |
| 接口 | SPI 或 I2C 可选 |
| 供电 | 2.8 ~ 5.5 V,IO 供电可低至 1.8 V |
| 工作温度 | AQ2 工业级 -40 ~ 105 ℃ / AQ3 消费级 -40 ~ 85 ℃ |
| ESD(HBM) | ±5 kV |
| 封装 | QFN3×3-16L / DFN2×2.5-8L |
| 附加能力 | 磁场阈值检测与唤醒、按键/触发输出、幅值修调(在轴/离轴)、OTP 烧写 |
| 配套磁钢 | 径向 2 极充磁圆柱磁钢系列(N48H,Ø4.0 ~ Ø10.0 mm) |
六大特性回扣机器人关节需求:
- 真 3D + 原生角度输出:三轴同步采集、片上直接算好角度,主控(如 RK3566)无需再做三角函数,50 Hz 控制环读取「零负担」;
- 在轴/离轴都支持,装配容差大:加装幅值修调寄存器,磁铁装偏一点也能修正——消费级大批量组装、以及摔打后的轻微移位,都不至于让「鸭子」站不稳;
- μA 级功耗:待机 1.4 μA,让玩具级电池把更多电量留给舵机与主控;
- 16 bit ADC + 低噪声:微弱磁场也能稳定读出角度,数据不飘;
- 小封装、宽温宽压:QFN3×3 / DFN2×2.5 能塞进紧凑舵机或关节结构,-40 ~ 105 ℃ 覆盖室内外玩耍场景;
- 高可靠性:ESD ±5 kV、磁钢配套与 OTP 一次校准,量产一致性有保障。
推演小结
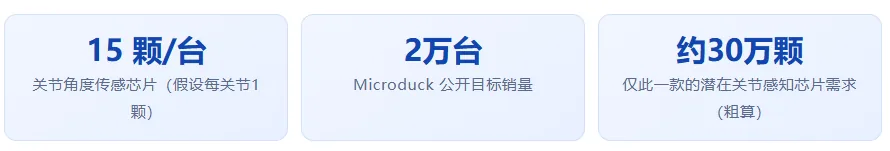
若一台「Microduck 级别」的消费级双足机器人采用昆泰芯方案做关节感知,按每关节一颗 KTH5701 估算,单台即 15 颗;若参考其 2 万台的销量目标,仅关节角度传感一项,对应的潜在需求即在 30 万颗量级——这还只是「关节」这一个环节。
全文总结
Microduck 的意义,不只是「399 美元的鸭子」。它把双足机器人的门槛从实验室拉到了极客的桌面上,也把「关节里那颗毫不起眼的磁角度传感芯片」从配角推到了聚光灯下:没有它们,再聪明的策略也不知道自己的腿在哪。
当开源生态把「算法」免费化之后,硬件里的芯片,尤其是用量大、壁垒高的感知芯片,正在成为机器人产业链上最确定的增量。作为国产传感器信号链芯片的深耕者,昆泰芯微电子(CONNTEK)将持续以 KTH57 系列 3D 霍尔传感器芯片、KTH55 系列高精度 3D 角度传感器芯片、KTM1331 TMR 锁存开关芯片,以及 KTH71/KTH78/KTM52/53/KTM59 磁编码器系列芯片,为桌面机器人、双足/人形机器人、伺服关节提供「测得准、靠得住、供得上」的国产感知芯。
重要声明
- 本文关于 Microduck 的产品信息(尺寸、重量、售价、销量、硬件配置、开源信息等)均来自公开新闻报道、官方产品页与开源仓库(pollen-robotics/microduck、microduck_rl),不构成对上述信息的保证,具体以官方发布为准;
- 文中「昆泰芯选型适配」内容为基于公开规格的假设性技术推演,用于科普与选型参考,不构成 Microduck 或任何第三方产品已采用昆泰芯芯片的事实陈述,亦不构成对任何第三方产品的贬损或替换承诺;
- 昆泰芯型号的具体参数以正式数据手册为准。
本文首发于微信公众号「昆泰芯微电子」,2026-09-04。查看原文
同栏目文章
2026-08-31
从「炫技」到「干活」 2026 世界机器人大会观察
2026 世界机器人大会在北京亦庄落幕,机器人正从舞台表演走向产线、仓库里的真实作业。本文回顾大会数据与产业风向,梳理关节感知的三个朴素问题,并介绍昆泰芯面向机器人的磁编码器芯片方案。
阅读全文
2026-07-24
感知底座筑牢物理 AI 根基:全球 AI 浪潮下昆泰芯产品价值与行业解决方案
本文以 2026 世界人工智能大会为背景,梳理具身智能落地在关节感知、终端功耗、严苛环境与供应链上的痛点,介绍昆泰芯磁传感芯片的技术优势及其可解决的行业问题。
阅读全文需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。