

精度、噪声与动态
游标 / Vernier(Nonius)
用两条周期数不同的码道拼出高分辨率的单圈绝对位置
是什么
游标(也称 Nonius)方案有两条周期数不同的码道,常见取法是一条 N 个周期、另一条 N-1 个周期。两条码道的相位之差随机械角缓慢变化,机械转一圈只走过一个周期,据此可以判断当前处在主码道的第几个周期;再用主码道的细分给出高分辨率。
光学码盘与多极磁环都可以采用这种结构,结果是上电即得、不需要回零的高分辨率单圈绝对位置。
设计约束
周期数不能有公约数:两条码道的周期数若有大于 1 的公约数,一圈内会有多个位置得到完全相同的读数组合,绝对位置无法唯一确定。
判别裕量随周期数收紧:主码道周期越多,每个周期对应的判别窗口越窄。两条码道的相位误差——噪声、偏心、充磁不均、码道间串扰、温漂——加起来必须留在窗口的一半以内。
两条码道要一起设计:相邻码道的磁场或光信号会互相串扰,两道的幅值与相位一致性要在结构与磁路阶段就考虑。
失效是什么样子
游标判错周期时,输出会整整跳一个主码道周期,是离散的阶跃,而不是连续变大的误差。所以验收不能只看平均误差,要看各位置离判别边界还有多少裕量。
要点提示
游标方案的风险是离散跳变:平均误差很小的样品,也可能在裕量最小的位置偶发跳一个周期。
常见误区
每条标题是常听到的说法,下方是工程上的实际情况。
01
游标只是为了堆位数
它的核心价值是在单圈内给出上电即得的绝对位置,同时保留细码道的分辨率。
02
两个周期数随便取
周期数有公约数就无法唯一定位;差值和周期数还决定了判别裕量与抗噪能力。
03
精度合格就不会跳周期
判周期看的是相位误差对判别窗口的裕量,要在最差温度、偏心和噪声下单独验证。
相关系列
正文涉及的原理与指标,在这些产品系列上用得到。
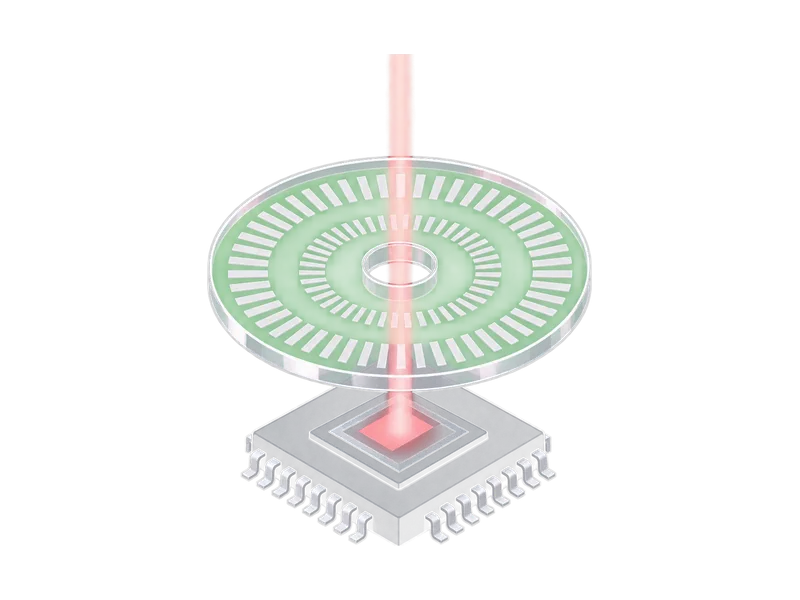
KTO95 系列
游标绝对值光学编码器
集成高清相位阵列光电传感器,三通道 Nonius 插值实现最高 24 位单圈分辨率
查看产品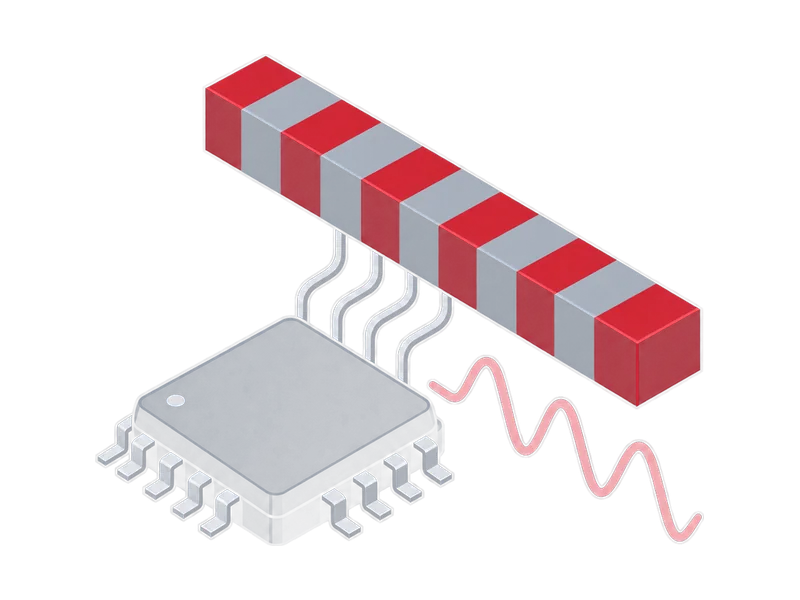
KTM58 系列
30 bit 绝对角度细分器
最大 4096 对极输入,30 bit 绝对角度细分,适配磁电阻与光编、光栅、磁栅
查看产品相关词条
角度测量与安装
对极数 / Pole pairs
磁环沿圆周的 N-S 磁极对数,一对极为一个信号周期
阅读词条精度、噪声与动态
分辨率 / Resolution
输出能区分的最小角度步距,与准确度是两回事
阅读词条输出接口
绝对值输出 / 增量输出
绝对值上电即知当前角度,增量只给出位移量
阅读词条精度、噪声与动态
角度噪声 / Angle noise
静止时角度读数的随机起伏,通常以 1σ(均方根)表示
阅读词条精度、噪声与动态
INL / 积分非线性
输出角度对真实角度的最大偏差,即角度准确度
阅读词条精度、噪声与动态
延时与动态误差 / Latency
磁场变化到角度输出之间的时间,转速越高,它造成的角度滞后越大
阅读词条还有拿不准的参数?
选型、磁路与接口对接上的问题,欢迎直接找我们的技术团队确认。