

消费类电子
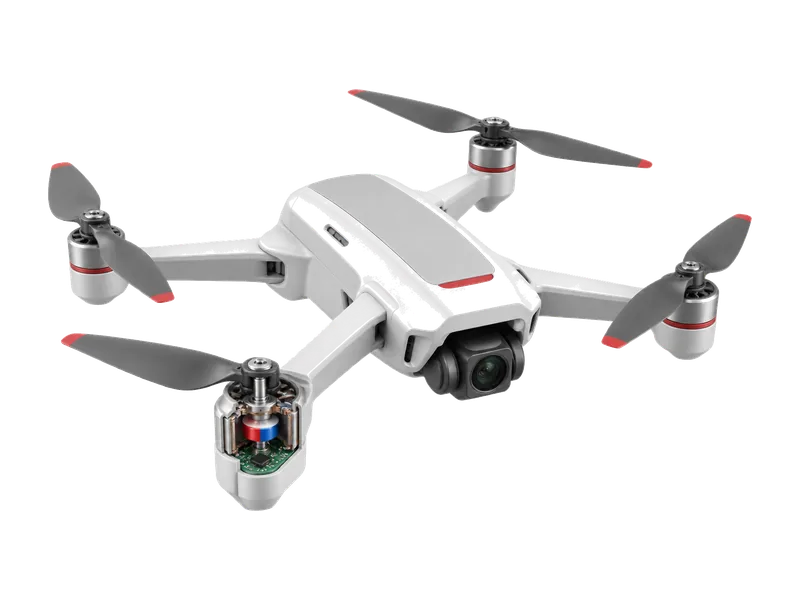
无人机旋翼
检测无人机动力电机的转子角度,为电调的磁场定向控制提供位置反馈。
场景说明
多旋翼无人机的每支旋翼由一台无刷电机直接驱动,电调用磁场定向控制(FOC)调节转速和推力。电机轴端或转子端面装一块径向充磁磁铁,芯片贴在电机底座或电调板上正对磁铁,读出转子的绝对角度。无感方案靠反电动势估算转子位置,而起转和低速段的反电动势接近于零,带大尺寸桨叶、低 KV 电机的机型尤其容易在起转时抖动或失步,这是加装角度传感器的主要原因。
旋翼电机转速高,从悬停到满油门转速变化快。角度反馈只要晚一点,折算到电角度上的误差就随转速和极对数成比例放大,直接表现为换相超前或滞后、效率下降。传感器又紧挨着相线和功率管,大电流在芯片附近产生的杂散磁场会叠加到测量磁场上;机臂振动会改变磁铁与芯片之间的气隙,而整机对重量和体积同样敏感。
检测需求
无人机旋翼对传感器的主要要求。
01
低速起转
起转与低速段反电动势太弱,需要直接测得转子位置。
02
高速低延时
角度延时会按转速与极对数放大成换相误差。
03
抗电流干扰
芯片紧邻相线与功率管,大电流杂散场不能带偏读数。
04
小而轻
电机底座与电调板空间有限,整机对重量敏感。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
01
上电即知位置
启动时间 1 ms,静止上电即可读出转子角度,无需先转动定位。
02
高速低延时
转速 120,000 rpm,系统延时 1 μs 且内部已做延时补偿。
04
离轴与多对极
全系支持在轴与离轴应用及多对极磁铁,轴端空间紧时可偏置布置。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
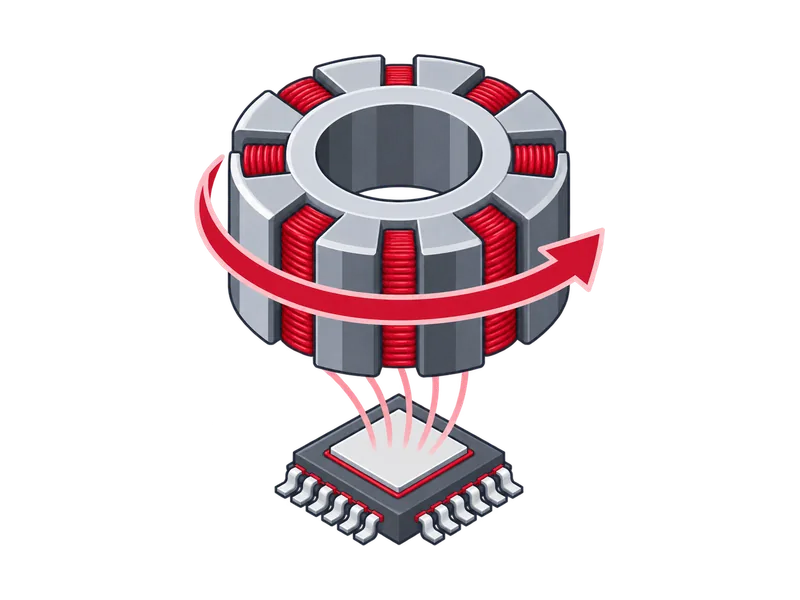
- 先按最高转速、电机极对数和从采样到控制输出的总延时估算电角度滞后(约为电角速度乘以总延时),再决定读 SPI 绝对角度还是用 UVW / ABZ 直接换相。
- 芯片尽量远离相线与功率回路,三相走线并行靠拢以互相抵消磁场,布局定稿后在满油门电流下复测角度抖动。
- 按机臂振动和装配公差带来的最大、最小气隙分别核算芯片处磁场,两端都应落在 30 ~ 150 mT 工作磁场范围内。
- SOP-8 封装版本只有 PWM / SPI 输出,需要 ABZ 或 UVW 增量信号的方案应选 QFN16 封装的对应型号。
相关案例
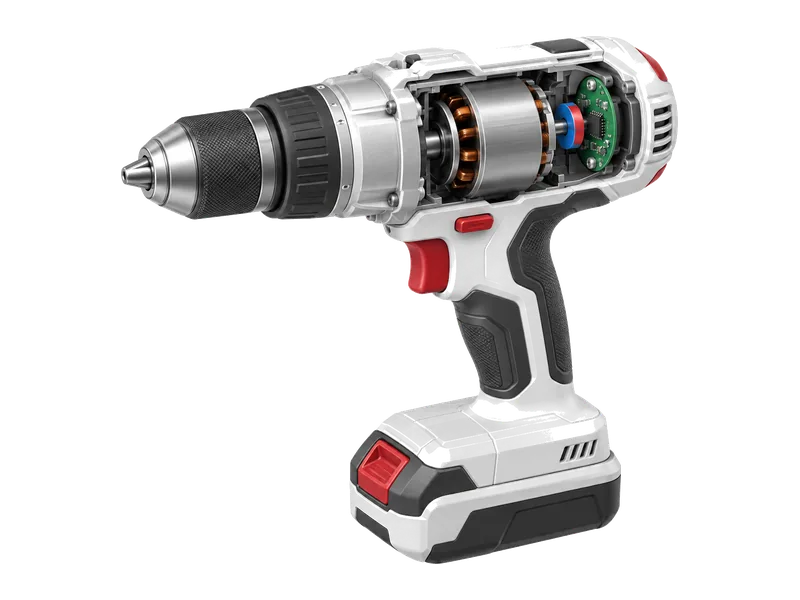
KTH78xx
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
查看案例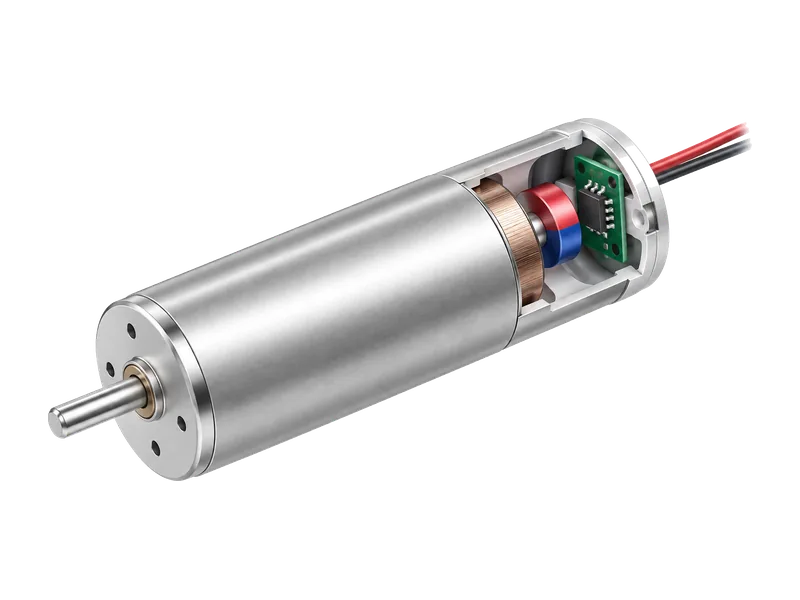
KTH78xx
空心杯电机
在空心杯电机尾端读取转子绝对角度,为小体积、高转速的精密运动控制提供位置反馈。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。