

工业4.0
步进闭环
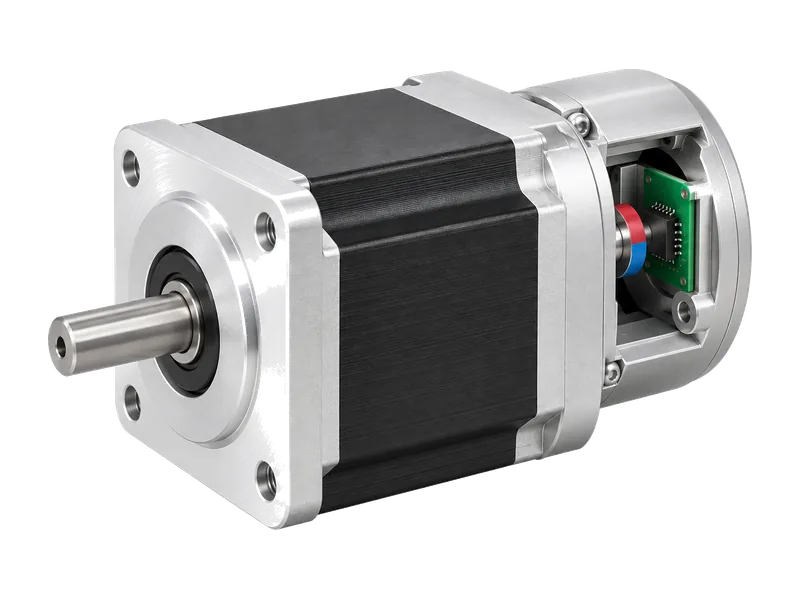
在步进电机尾端读取转子绝对角度,实时发现失步并闭环修正,兼顾定位与发热。
场景说明
开环步进电机按脉冲数走步,负载突变或加速过快时转子跟不上就会失步,控制器却并不知道。闭环步进在电机后端加一只编码器,驱动器在每个控制周期比较指令位置与实际位置,发现偏差立即修正;还可以按负载调节绕组电流,避免开环时为留裕量而长期通大电流造成的发热。磁编方案通常在转轴尾端装一块径向充磁磁铁,芯片放在紧贴后端盖的驱动板上。
两相混合式步进电机常用 1.8° 步距角,一圈 200 个整步,细分驱动后每一微步对应的角度更小,编码器分辨率要明显高于步距才能判出偏差。驱动器与电机做成一体后,传感器离绕组和转子永磁体很近,电机自身漏磁、低速运行时的振动和电流纹波都会影响读数;驱动器一般通过 ABZ 增量或 SPI 接口读取位置,编码器最好能直接接入现有接口。
检测需求
步进闭环对传感器的主要要求。
01
分辨率够高
要能分辨细分驱动下单个微步量级的位置偏差。
02
低速读数稳
低速时角度噪声与周期误差会经速度环变成振动和异响。
03
加减速不误判
急加减速时的正常跟踪偏差不能被判成失步。
04
接口通用
驱动器多用 ABZ 增量或 SPI 读取位置。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
01
16 bit 分辨率
16 bit 绝对角度分辨率,能分辨细分驱动下的微步偏差。
02
可编程 ABZ
ABZ 增量输出 4 ~ 4096 步/圈可编程(QFN16 封装型号),按驱动器输入设置。
03
在轴精度
在轴 INL 误差低至 ±0.35°,温漂 0.015°/℃。
04
上电即知位置
绝对角度启动时间 1 ms,SPI 输出可选带 CRC 校验的 -C 型号。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 芯片中心与转轴对正,同时控制转子轴向窜动;径向偏心和几十微米量级的轴向窜动都会变成随转角周期变化的角度误差。
- 编码器 ABZ / SPI 信号线与电机相线分开布线、不同束,STEP / DIR 线同理,串扰造成的误计数会被当成丢步。
- 失步判定门限按最大加减速时的位置跟踪偏差留裕量,不要用匀速或低速下测到的偏差来定。
- 零点写入尽量在电机不通电流时进行;电机带电在线写入时,编程链路要按大电流、开关噪声环境做好信号完整性。
相关案例
KTM58xx
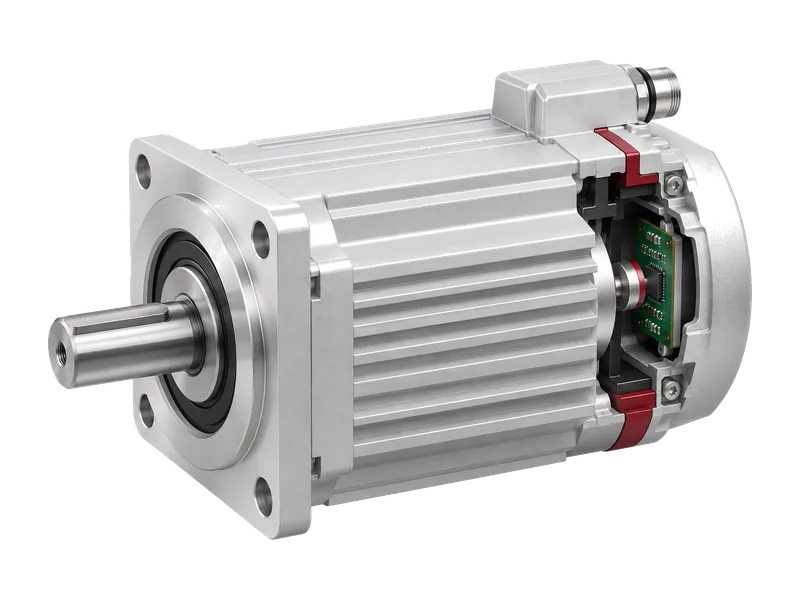
伺服电机
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例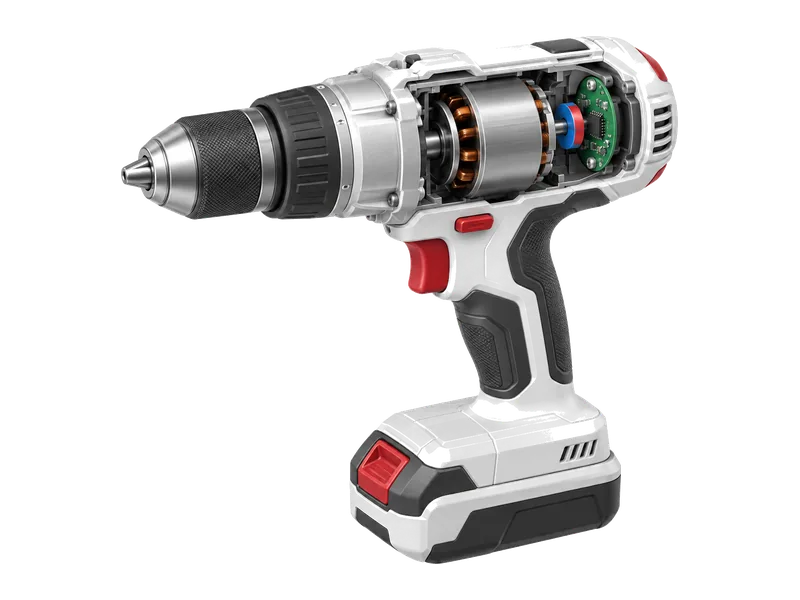
KTH78xx
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
查看案例
KTM58xx
直线电机
细分直线电机磁栅或光栅读头的正余弦信号,得到动子的高分辨率位置。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。