

工业4.0
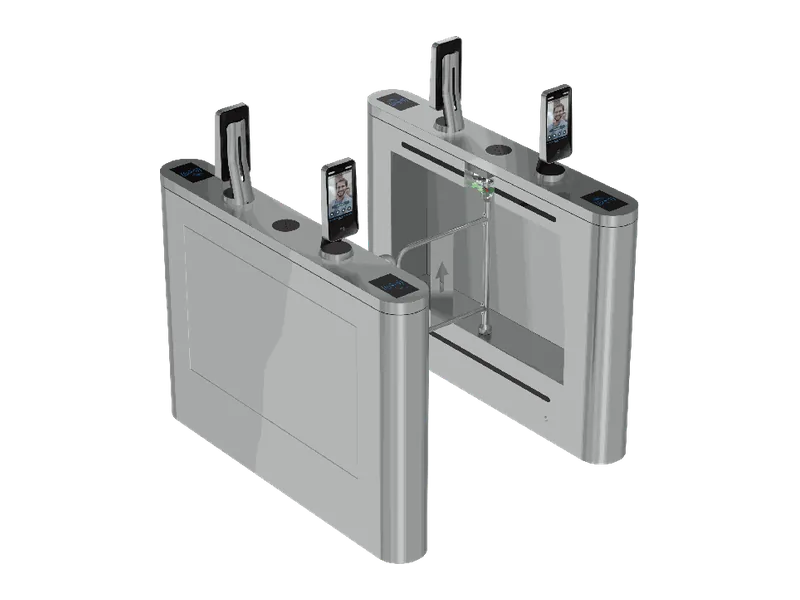
闸机
检测摆翼或门翼的开合角度,用于限位与防夹判断。
场景说明
摆闸、翼闸的门翼由电机驱动开合,控制器需要实时知道门翼当前转到哪个角度,才能做减速、限位、以及被人挡住时的防夹回退。门翼转轴上放磁铁、机箱内放芯片,就能连续读出角度。
闸机装在地铁、写字楼出入口,每天动作上万次,还要面对灰尘与偶尔的强行推挤。非接触的角度检测没有机械磨损,也不怕被强推时的过行程损坏。
检测需求
闸机对传感器的主要要求。
01
高频动作
每天上万次开合,接触式检测寿命不够。
02
角度连续
减速与防夹需要连续角度和角速度信息。
03
抗强推
被强行推动时检测结构不能损坏。
04
抗电机干扰
驱动电机就在旁边,磁与电磁干扰都很强。
为什么选 KTH57xx
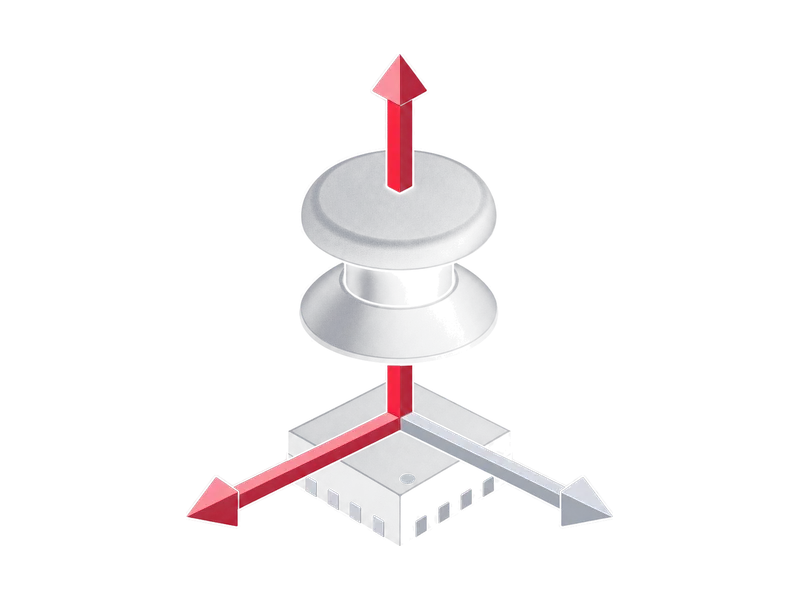
测量 X、Y、Z 三轴磁场,I2C / SPI 可选,工作模式在线配置,兼顾性能与功耗
01
隔空角度检测
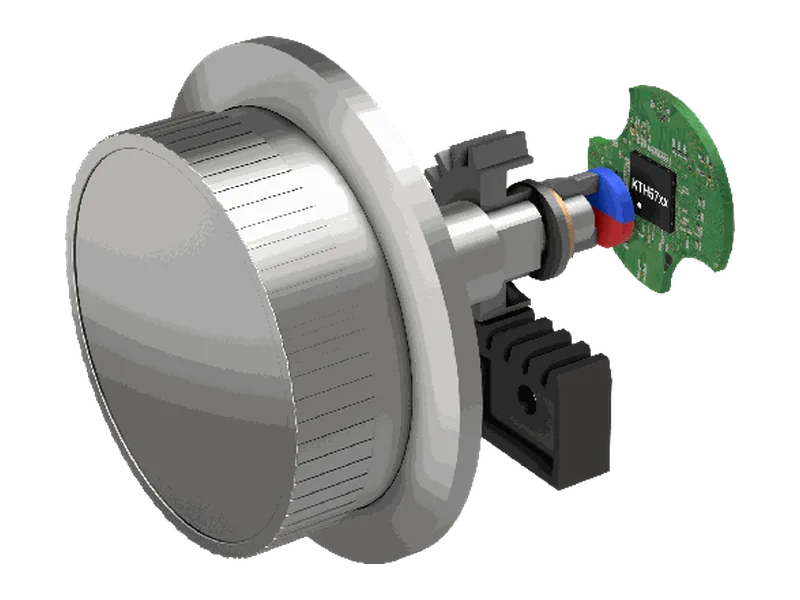
磁铁随转轴转动,芯片固定在机箱内,无机械连接。
02
360° 范围
角度量程 360°,门翼往复的全部行程都能读到。
03
千赫兹刷新
工作频率 1000 Hz,快速开合过程能连续采到。
04
宽磁场范围
磁场量程 XY ±130 mT、Z ±80 mT,电机杂散场挤不满。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 驱动电机的定子磁场会叠加到检测点上,磁铁与芯片应尽量远离电机或加导磁隔离。
- 防夹判断依赖角速度与角加速度,采样率要能分辨出被挡住时的减速过程。
- 门翼行程不到一圈,机械零位与角度原点应在装配时对齐一次。
- 断电情况下门翼需可手动推开,机械结构变化后要复核磁铁位置是否仍在可测范围。
相关案例
需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。