

智能生活
扫地机器人-真空吸尘器
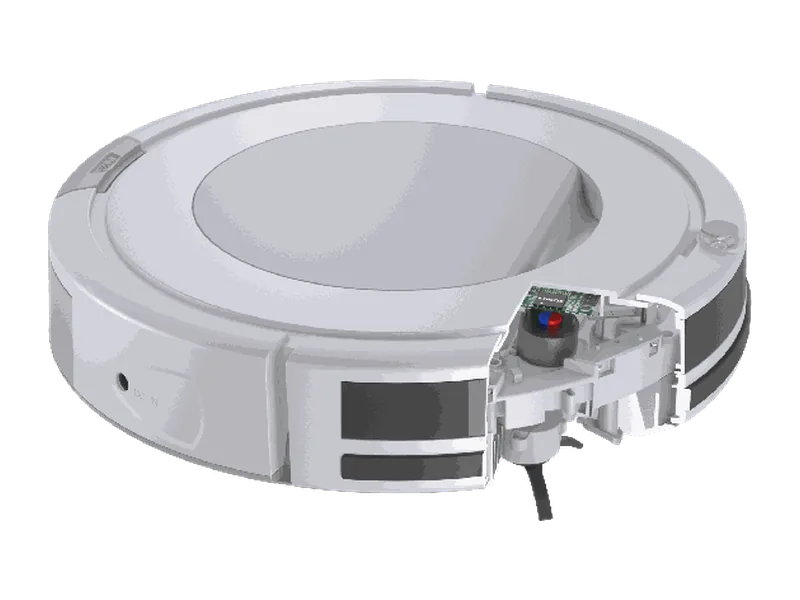
检测拖布、滚刷等可换模块的安装位置与抬升行程。
场景说明
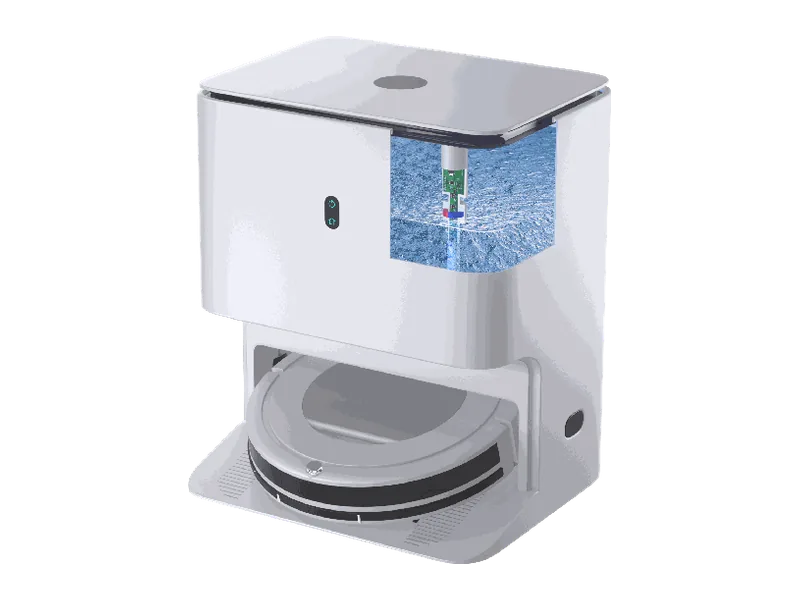
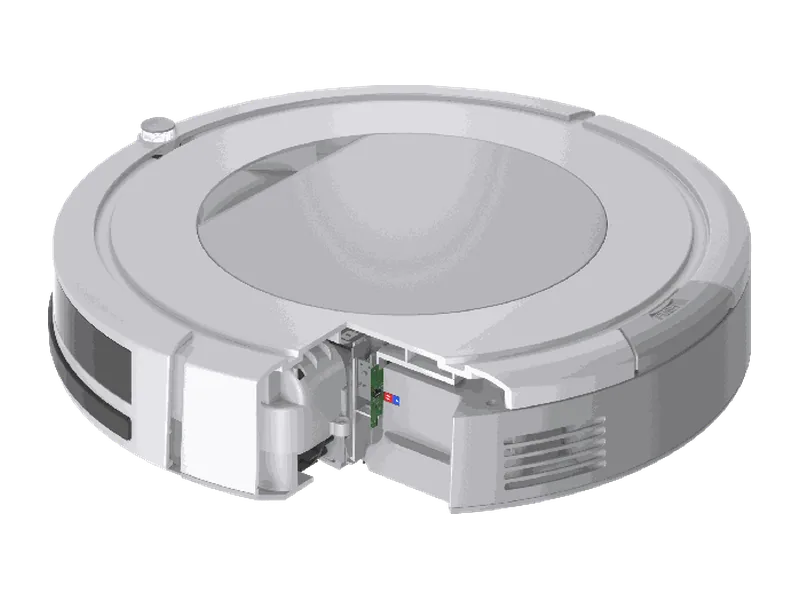
扫地机的拖布模块、滚刷和边刷都是可拆换件,机器需要知道它们有没有装上、抬没抬起,才能决定进不进地毯、要不要出水。在活动件上放磁铁、机体内放芯片,就能隔着外壳读出位置。
机器底部常年接触灰尘、毛发与水渍,机械微动开关容易被缠住或卡死。磁式检测不开孔、不接触,可拆件洗完装回也不影响判断。
检测需求
扫地机器人-真空吸尘器对传感器的主要要求。
01
抗灰抗水
底盘环境多尘多毛发,接触式开关容易卡滞。
02
位置要连续
抬升行程需要连续量,而不只是到位与否。
03
可拆装重复
模块反复装卸,装配位置有分散性。
04
整机低功耗
电池供电,多处检测点的功耗会累加。
为什么选 KTH57xx
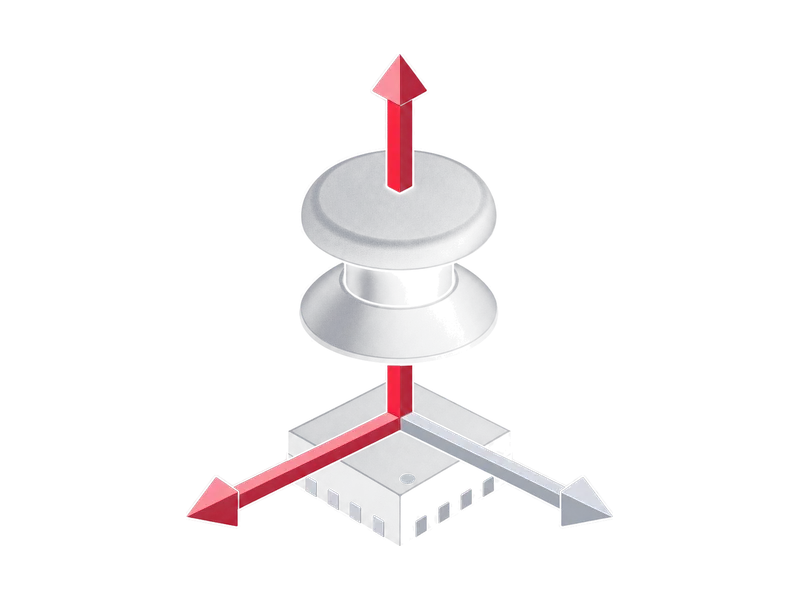
测量 X、Y、Z 三轴磁场,I2C / SPI 可选,工作模式在线配置,兼顾性能与功耗
01
三轴分量
三轴磁场可同时反映装没装上与抬升到什么位置。
02
隔壳检测
磁铁与芯片之间可隔一层外壳,底盘无需开孔。
03
按需开轴
可只开一轴或多轴组合,按精度需求压低功耗。
04
低功耗档位
平均 25.2 μA @ 5 Hz,多处检测点累加仍可控。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 可拆件的装配分散性较大,阈值与判定区间应按最坏装配位置留裕量。
- 机器底部常吸附金属屑与曲别针,磁铁应做成不外露结构,避免吸附杂物改变磁路。
- 驱动轮电机与吸尘风机电机都是磁源,检测点布局要与之保持距离。
- 同一台机器上多处磁检测点靠得较近时,需逐一核对互相之间的串扰。
相关案例
需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。