

工业4.0
机器人关节
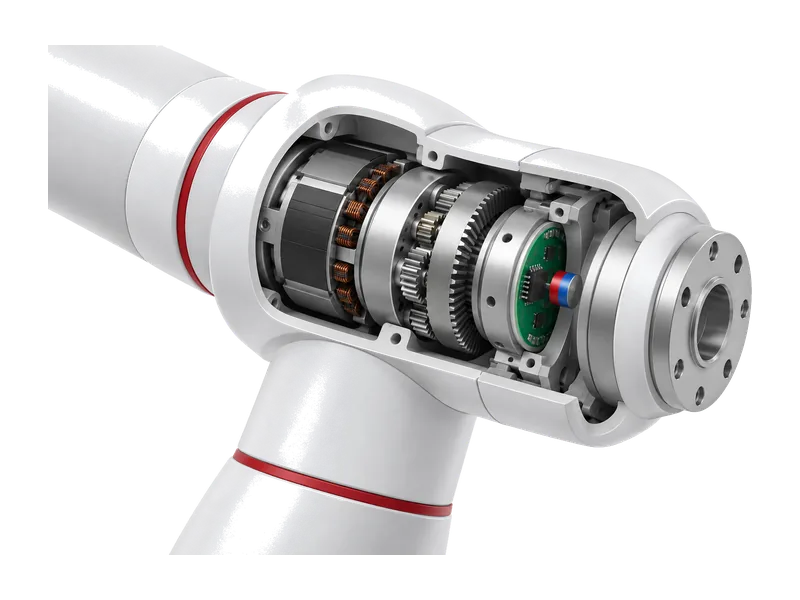
测量关节电机端与减速器输出端的角度,支撑机械臂关节的精确定位。
场景说明
机器人关节通常把电机、减速器、驱动器和制动器集成在一个紧凑模组里。电机端编码器给驱动器提供换相与速度反馈;不少关节还在减速器输出端再装一颗编码器,把两端角度折算后做差,可以看到减速器的回差与弹性变形,并据此估算关节受到的外力。关节中间往往要穿线,编码器只能做成中空结构,磁铁以环形装在轴外侧,芯片偏离转轴中心安装。
两端编码器的诉求不同:电机端转速高,要带宽和低延时;输出端转速低、单次转角小,更看重角度噪声低、读数稳定。编码器与电机绕组、制动器线圈挨得很近,差分结构能抵消方向恒定、空间均匀的外磁场,但靠得太近的线圈会产生梯度很大的杂散场,离轴布置下对气隙和偏心也更敏感。机械臂长时间运行时关节温度升高,轴承游隙与装配偏心会让磁铁相对芯片产生微小位移。
检测需求
机器人关节对传感器的主要要求。
01
离轴安装
中空走线,芯片只能偏离转轴布置。
02
两端分工
电机端要低延时,输出端要低噪声与稳定读数。
03
抗杂散磁场
电机与制动器靠得近,外磁场不能拖累精度。
04
结构紧凑
模组空间小,编码器板面积与厚度受限。
为什么选 KTM59xx
双 16 bit 2M SAR ADC,单对极细分 24 bit,最高 180,000 rpm
01
支持离轴
KTM5900 支持在轴与离轴,离轴非线性误差 ±0.05°。
02
24 位细分
单对极细分角度最高 24 bit,双 16 bit 2M SAR ADC。
03
宽工作磁场
工作磁场 30 ~ 150 mT,磁铁与气隙选择有余地。
04
双重校准
支持自校准与光编对拖校准,最大 36M SPI 读角度。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 离轴方案先做磁场仿真,确认芯片位置的场强落在 30 ~ 150 mT 内,并把偏心与轴向窜动的公差代进去看误差。
- 电机端与输出端按各自的转速与噪声需求分别选型;输出端读数半径做大,同样的角度对应更长的弧长,更容易分辨。
- 编码器板与制动器线圈、电机绕组保持距离,在制动器通电、断电和电机大电流三种状态下分别检查角度读数。
- 关节整体装配完成后再做校准,并在整机工作温度范围内复核角度误差。
相关案例
KTM58xx
伺服电机
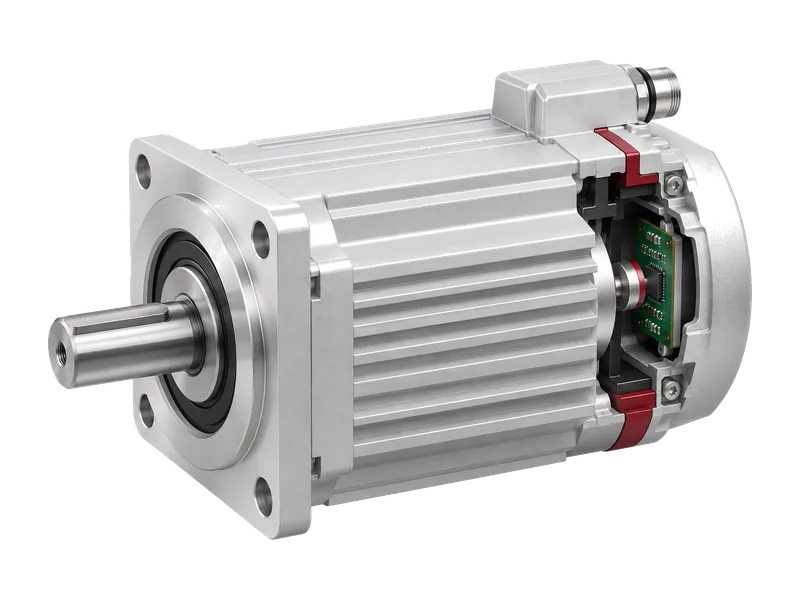
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例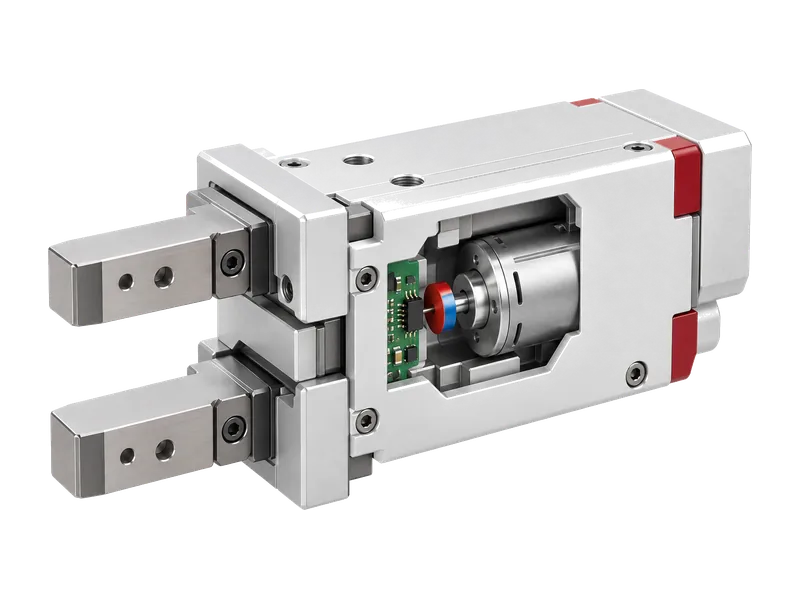
KTH71xx
夹爪
测量电动夹爪驱动电机或手指关节的转角,用于开合位置反馈与夹持动作控制。
查看案例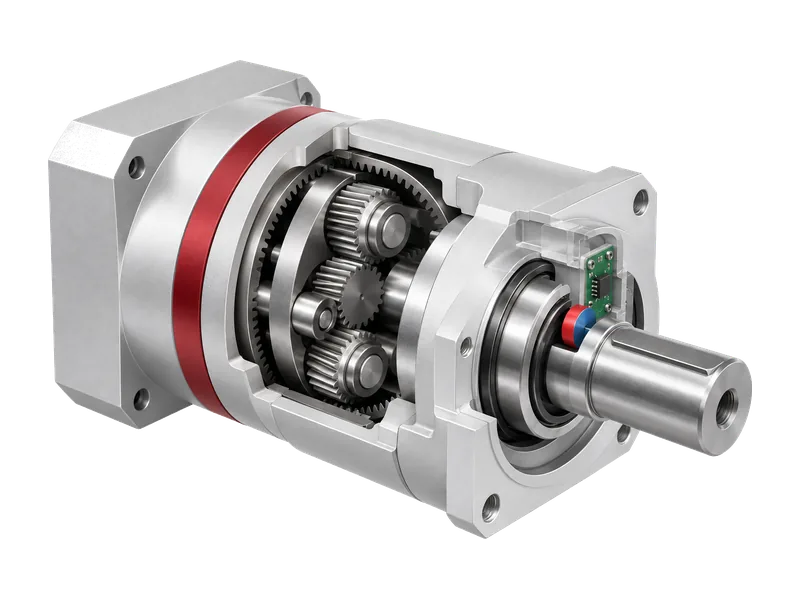
KTH71xx
齿轮箱
测量减速齿轮箱输入轴或输出轴的转角,用于位置闭环与传动状态监测。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。