

智能交通
汽车角度控制
检测车上踏板、阀门与执行器电机的转角,为车身与动力控制提供绝对角度。
场景说明
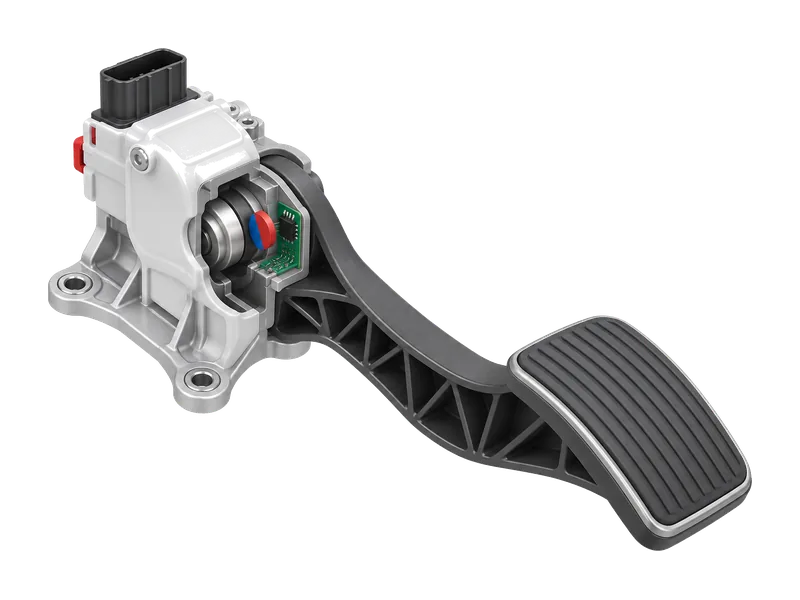
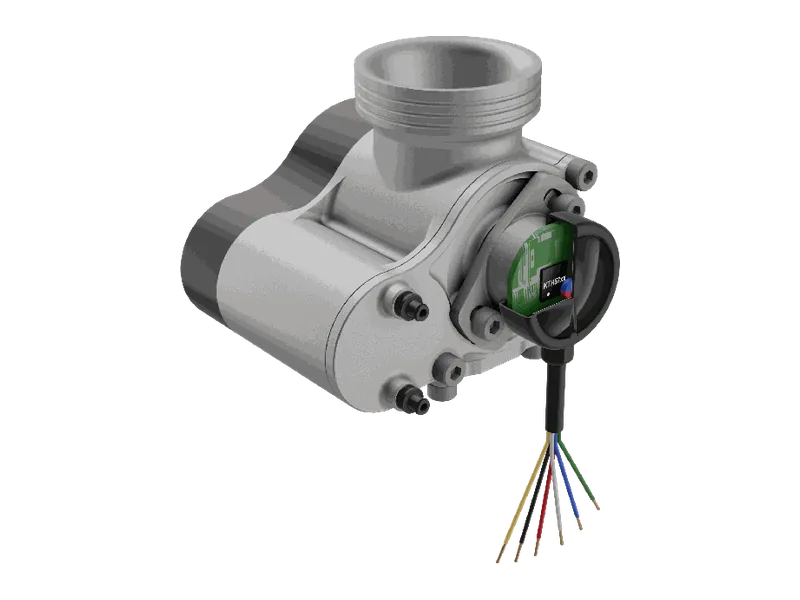
汽车上需要测角度的位置很多:加速踏板与换挡机构的位置、电子水泵与油泵电机的转子位置、进排气与热管理阀门执行器的开度、雨刮和车灯调节电机的转角,都要把机械转动变成控制器能读的信号。常见做法是在转动件末端装一块磁铁,芯片隔着塑料壳体或密封盖读出绝对角度,没有滑动触点,不受灰尘、油污和冷凝水影响。
这些位置的工况差别很大。发动机舱与底盘附近的执行器长期承受高温、振动和冷热循环,座舱内的操纵件温度温和,但要求上电即知当前位置;泵类和执行器电机旁边有大电流线束与线圈,杂散磁场会叠加到测量磁场上。涉及行驶安全的信号还要求能发现自身故障,磁铁松脱、退磁或气隙被顶开时,传感器不能继续输出一个看似正常的角度。
检测需求
汽车角度控制对传感器的主要要求。
01
宽温耐久
舱内与底盘位置高温、振动、冷热循环长期叠加。
02
上电知位置
踏板、换挡与阀门上电时就要知道当前位置,不能先回零。
03
故障可发现
磁铁松脱、退磁或气隙变大时要能报警,而不是输出假角度。
04
数据可信
线束长、干扰多,控制器要能识别传输出错的角度帧。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
02
上电绝对角度
启动时间 1 ms,上电即输出 360° 范围内的绝对角度。
03
磁场诊断报警
磁场过低、过高的报警阈值可由用户设置,磁路异常时主动报出。
04
CRC 校验
-C 型号的 SPI 输出带 CRC 校验,传输中出错的数据可被识别。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 先按安装位置的最高环境温度和整车厂对器件等级的要求确定型号档位,再选接口与封装;SOP-8 版本只有 PWM / SPI 输出。
- 磁场过低报警阈值按最大气隙、最大偏心与最高温度同时出现时的最小磁场往下留余量来设,按常温典型值设会在高温端误报。
- 安全相关的角度做双通道时,两路的供电与输出链路也要彼此独立;两路比对前先对齐采样时刻,否则转动中的时间差会被当成角度偏差。
- 泵与执行器电机的线圈、大电流线束会产生杂散磁场,芯片布置应远离这些磁源,并在电机满载工况下复测角度。
相关案例
需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。