

工业4.0
缝纫机
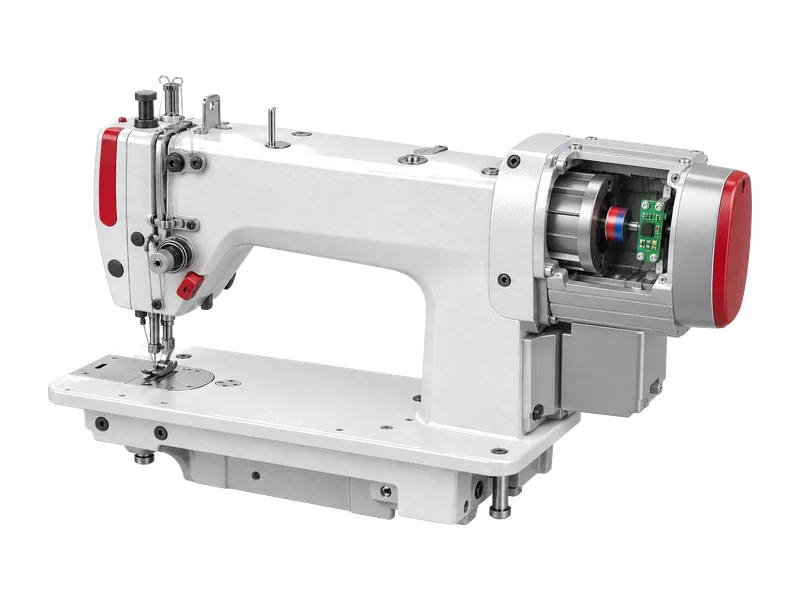
测量工业缝纫机直驱主轴转角,用于电机换相、测速和停针位置控制。
场景说明
工业缝纫机普遍采用伺服电机直接驱动主轴,针杆、挑线和送布机构的动作时序都由主轴转角决定。磁编码器装在电机尾端读取主轴端磁铁,一颗传感器同时承担三件事:给无刷电机换相、为主轴转速闭环测速、在停车时判断机针所处的相位。停针本质上是制动提前量的计算:控制器读到当前角度,估出滑行角,再决定何时开始制动。
读到的角度越旧,提前量就算得越偏:角度滞后等于链路延迟乘以转速,按主轴 6000 rpm 计,延迟每增加 100 μs 就多滞后 3.6°,而延迟忽大忽小的抖动更难用固定补偿修掉。缝纫又在两个速域间来回切换,厚料起缝时低速大扭矩穿刺,要求低速测速平稳;进入直线缝制后转到高速,又要求角度不滞后。机头空间小、振动大,连续作业温升明显,开机时还不能先转一圈寻零。
检测需求
缝纫机对传感器的主要要求。
01
链路延迟低
停针靠算制动提前量,角度滞后随转速成比例放大。
02
低速测速稳
厚料起缝低速大扭矩,测速抖动会让穿刺发软。
03
上电即绝对
开机不能先转动寻零,需直接给出主轴角度。
04
数据可校验
高速中角度误读可能导致停针停飞甚至撞针。
为什么选 KTH71xx
内置自动非线性校准(ANLC),无需复杂外部干预,在轴 INL 优于 ±0.1°
01
低延时
1 μs 数据更新率,高速降速停针时角度不滞后。
02
一芯多输出
同时提供 ABZ(1 ~ 4096 线)与 UVW,换相与测速同源不漂移。
03
绝对角度带校验
SPI 输出 16 bit 角度 + 8 bit CRC,上电即知主轴位置。
04
低噪声
角度噪声 0.004° ~ 0.015°,低速起缝时测速更平稳。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 评估停针精度时关注整条读取链路的总延迟和延迟抖动,按最高转速把延迟折算成角度滞后,而不是只看分辨率位数。
- 使用 SPI 读角度时启用 CRC 校验,校验失败的帧直接丢弃或触发保护,避免错误角度参与制动计算。
- 电机侧编码器看不到皮带、联轴器和曲柄的间隙与弹性,停针偏差若来自这些环节,应从机械上处理而不是换传感器。
- 磁铁固定在主轴端并做防松处理,联轴器与磁铁座选热变形小的材料,并在连续作业温升后复测零点。
相关案例
KTM58xx
伺服电机
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例
KTH78xx
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
查看案例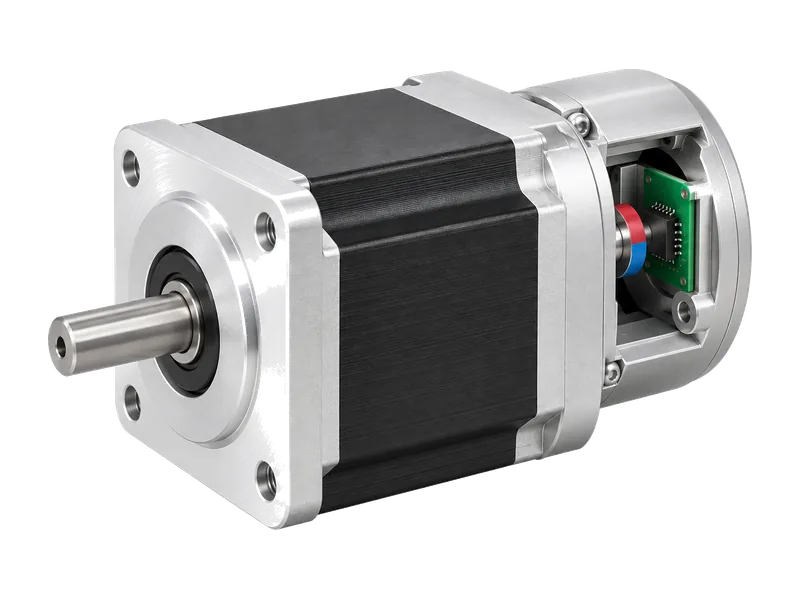
KTH78xx
步进闭环
在步进电机尾端读取转子绝对角度,实时发现失步并闭环修正,兼顾定位与发热。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。