

智能生活
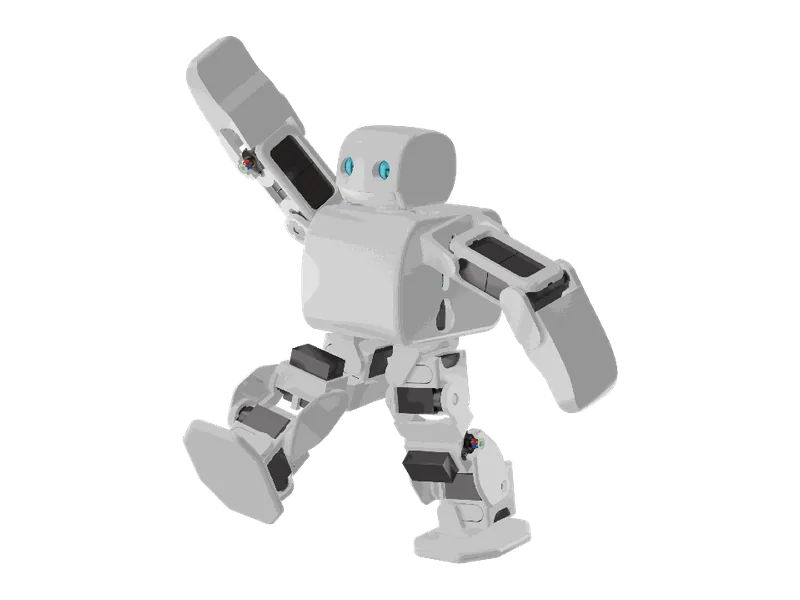
陪伴机器人
检测头部、关节的转动角度与操作旋钮的位置。
场景说明
陪伴机器人的头部、颈部和手臂需要知道自己当前转到哪个角度,才能做闭环的动作控制与限位保护。在转轴上放一颗磁铁、对面放芯片,就能在不增加机械结构的前提下读出转角。
这类产品外壳圆润、内部空间被电池和音响占满,留给位置检测的体积很小;同时它常年开机待命,任何一个常驻传感器的功耗都会体现在续航上。
检测需求
陪伴机器人对传感器的主要要求。
01
转角要连续
闭环动作控制需要连续角度,而不是到位开关。
02
体积受限
关节内部空间小,传感器与磁铁都要做小。
03
常驻低功耗
整机常年待机,位置检测不能成为功耗大头。
04
抗扬声器磁场
机身内的扬声器磁体会形成稳定的背景磁场。
为什么选 KTH57xx
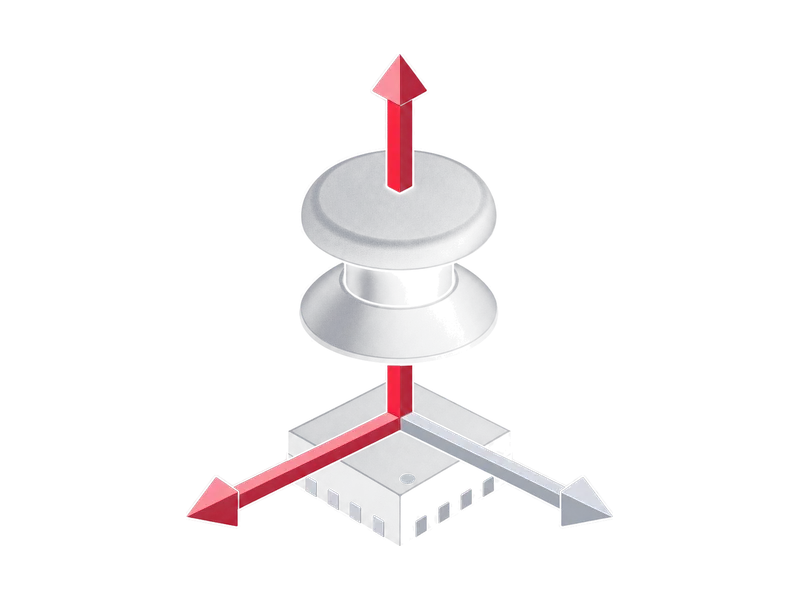
测量 X、Y、Z 三轴磁场,I2C / SPI 可选,工作模式在线配置,兼顾性能与功耗
01
在轴离轴均可
磁铁在轴、离轴都能用,关节结构不用迁就芯片。
02
小尺寸封装
DFN2*2.5-8L 封装,塞得进关节转轴旁的空隙。
03
工作模式可配
单次测量与持续感应按动静切换,静止时少采样。
04
数字输出
I2C / SPI 从机,多个关节可挂在同一条总线上。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 离轴摆放时磁场分量随位置变化更快,装配公差对角度误差的放大更明显,应优先保证同心度。
- 关节走线会随转动改变位置,信号线应固定走向,避免动态引入干扰。
- 关节靠角度判限位时,判定点要与机械硬限位错开,避免顶死堵转。
- 多关节共用一条 I2C 总线时要规划好地址与采样节奏,避免采样周期互相拖慢。
相关案例
需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。