

工业4.0
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
场景说明
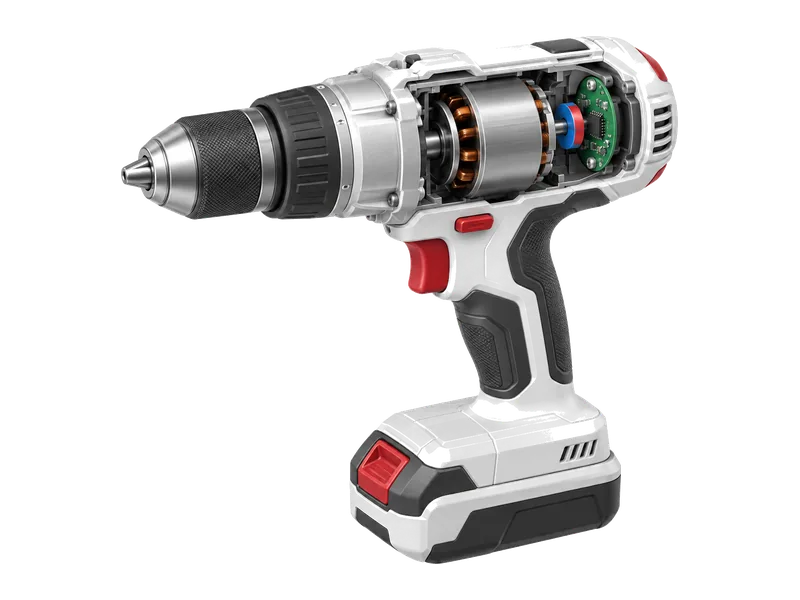
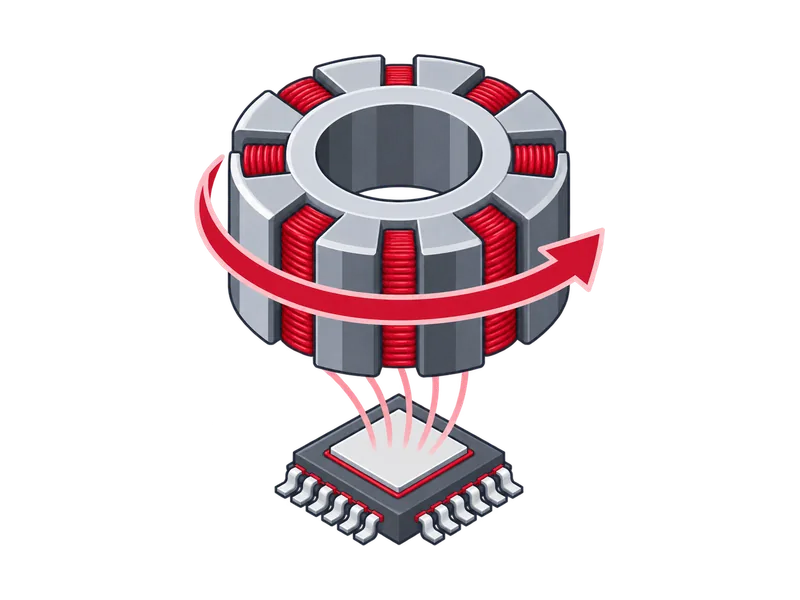
无刷直流电机没有电刷,控制器必须知道转子磁极转到了哪里,才能给三相绕组换相。传统做法是在定子里放三颗霍尔开关,只在每 60° 电角度给出一次跳变;做磁场定向控制(FOC)时则需要连续的转子角度。常见结构是在转轴尾端粘一块径向充磁的小磁铁,角度编码器芯片贴在后端盖的控制板上正对磁铁;轴端被占用时也可以偏离轴心安装。
电动工具是其中工况最苛刻的一类。电池直接供电,相电流大,相线、功率管和母线电容往往紧挨着传感器布置,电流产生的杂散磁场会叠加在磁铁的磁场上;空载转速高,启停、反转和堵转频繁,角度必须跟得上转子;整机还要承受冲击、跌落和持续振动,磁铁与芯片的相对位置会发生微小偏移。控制板空间紧凑、散热有限,传感器要在较高温度下长期工作。
检测需求
无刷直流电机对传感器的主要要求。
01
连续绝对角度
上电即知转子位置,FOC 需要连续角度而非 60° 跳变。
02
跟得上高转速
延时乘转速再乘极对数就是换相电角滞后,转速越高越大。
03
抗杂散磁场
大电流相线与功率器件就在传感器旁边。
04
耐振耐温
冲击、跌落、振动与功率器件发热同时存在。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
01
高转速低延时
规格转速 120,000 rpm,角度每 1 μs 更新一次,内部做延时补偿。
02
UVW 换相输出
UVW 增量输出 1 ~ 8 对极可编程,可对接按霍尔信号换相的控制器。
03
磁场诊断报警
工作磁场 30 ~ 150 mT,磁场过低、过高报警阈值可由用户设置。
04
可选自校准
对精度要求更高时可选 KTH71 系列,内置自动非线性校准,在轴 INL 优于 ±0.1°。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 相线、母线电容和功率管的大电流回路远离芯片,去线与回线平行靠近;杂散磁场在堵转和满载时最强,要在这两个工况下复测角度读数。
- 按最高转速和电机极对数折算一次延时对应的电角滞后,高速段的验收要在目标转速下做,不能只在低速台架上看精度。
- 角度读取时刻与相电流采样对齐到 PWM 周期的同一位置,两者错开会表现为额外的换相滞后,靠调整软件时序即可消除。
- UVW 对极数设成与电机极对数一致;UVW 输出选 KTH7812 / KTH7813 等 QFN16 封装型号,SOP-8 封装型号只有 PWM / SPI 输出。
相关案例
KTM58xx
伺服电机
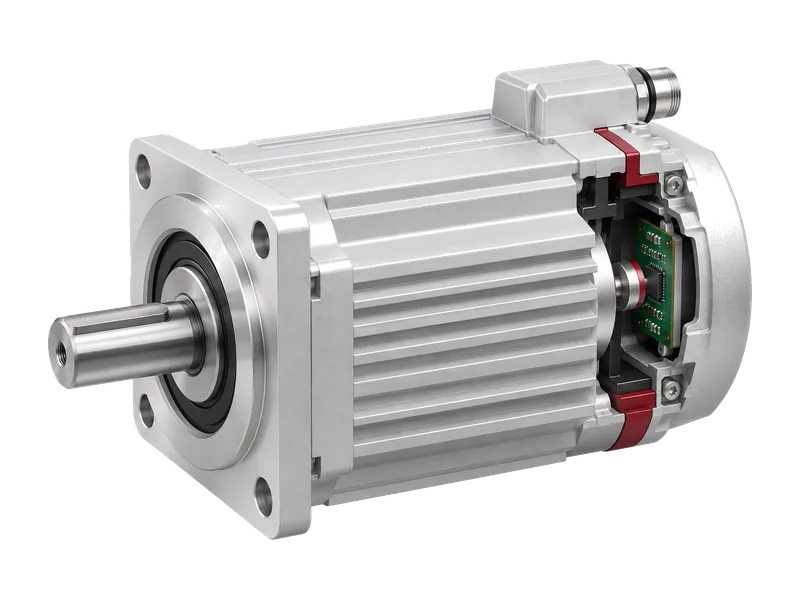
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例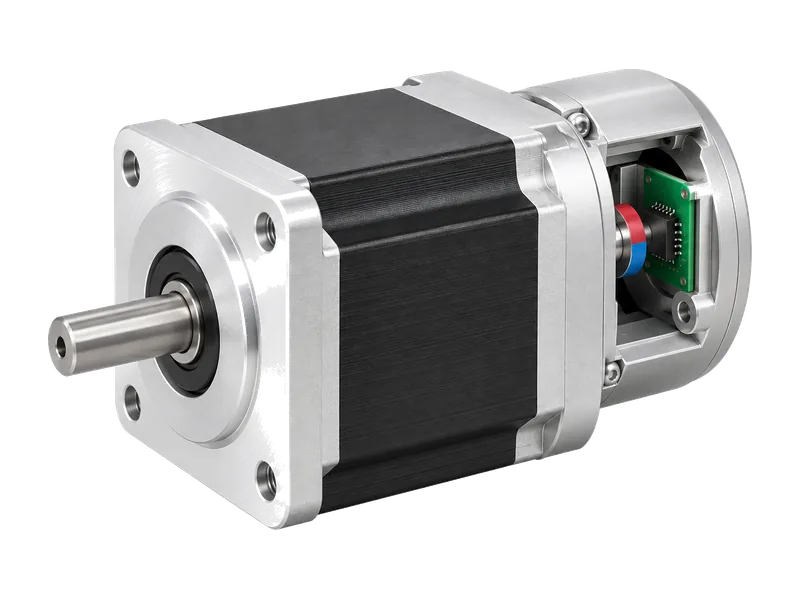
KTH78xx
步进闭环
在步进电机尾端读取转子绝对角度,实时发现失步并闭环修正,兼顾定位与发热。
查看案例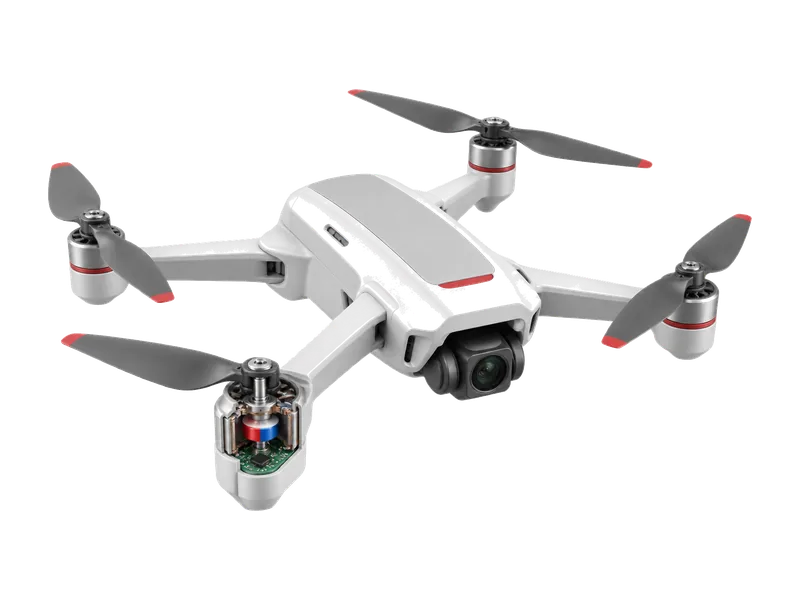
KTH78xx
无人机旋翼
检测无人机动力电机的转子角度,为电调的磁场定向控制提供位置反馈。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。