

工业4.0
齿轮箱
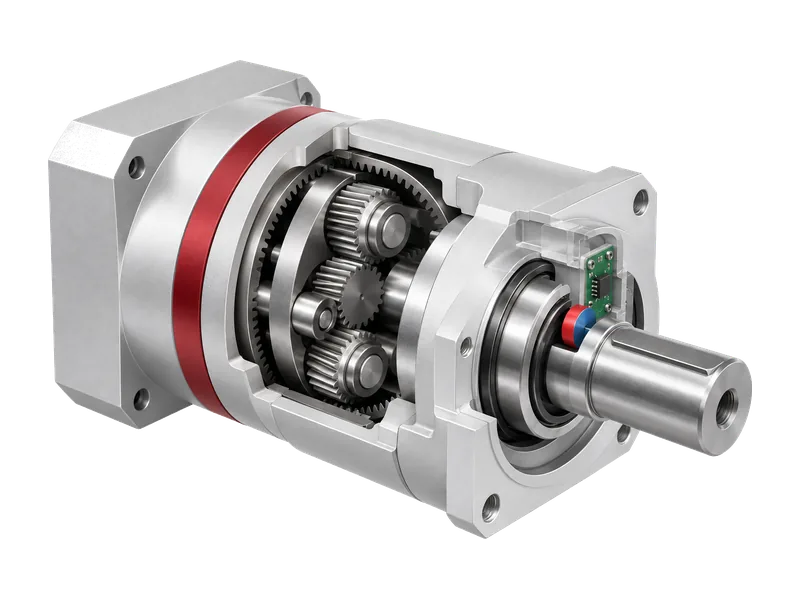
测量减速齿轮箱输入轴或输出轴的转角,用于位置闭环与传动状态监测。
场景说明
减速齿轮箱把电机的高速小扭矩变成输出轴的低速大扭矩,常见于执行器、云台和自动化设备的关节。磁编码器可以装在电机侧的输入轴端,负责电机换相与速度控制;也可以装在输出轴端,直接测负载实际转到的角度。两处各看得见不同的东西:齿隙、负载下的扭转变形和温升引起的尺寸变化都发生在齿轮箱内部,电机侧的编码器看不到它们。
只在电机侧测量时,正反转切换那一刻齿先空走一段,输出轴不动而读数已经变化,编码器位数再高也补不回这段误差。输出侧测量能把这些误差纳入闭环,但一圈转得慢、要求单圈精度高,且传感器往往紧挨电机绕组和抱闸线圈,要面对它们通电时的杂散磁场。两侧都装时,两路角度之差可以直接反映齿隙与传动变形的大小。齿轮箱内还有润滑脂和运转温升,非接触的磁测量更适合这种环境。
检测需求
齿轮箱对传感器的主要要求。
01
单圈精度高
输出侧测量时,角度误差直接等于末端定位误差。
02
耐高转速
输入侧跟随电机转速,高速下角度不能滞后。
03
抗杂散磁场
输出端常紧邻电机绕组与抱闸,通电时有杂散场。
04
宽温工作
齿轮箱长时间运行发热,要看全温区表现。
为什么选 KTH71xx
内置自动非线性校准(ANLC),无需复杂外部干预,在轴 INL 优于 ±0.1°
01
校准后高精度
内置 ANLC 自校准,KTH7112 在轴精度 ±0.07°。
02
高转速
支持最高 120,000 rpm,输入侧高速轴也能跟随。
03
低延时
角度刷新频率 1 MHz,内部做延时补偿,匀速下系统延时接近零。
04
宽温范围
工作温度 -40 ~ 125 ℃,适应齿轮箱运行温升。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 先定系统精度预算,把齿隙、扭转变形、温漂和安装误差逐项扣掉,再决定编码器装在哪一侧、需要多高的精度。
- 需要补偿齿隙和传动弹性时把传感器放在输出轴端,或在输入、输出两端各装一颗并利用两路读数之差。
- 输出端传感器靠近电机绕组或抱闸时,在满载电流和抱闸动作两种状态下分别复测角度误差。
- 芯片与磁铁之间用非导磁盖板隔开润滑腔,磁铁座避免用导磁钢材,并在高温工况下复核磁场仍在 30 ~ 150 mT 之内。
相关案例
KTM59xx
机器人关节
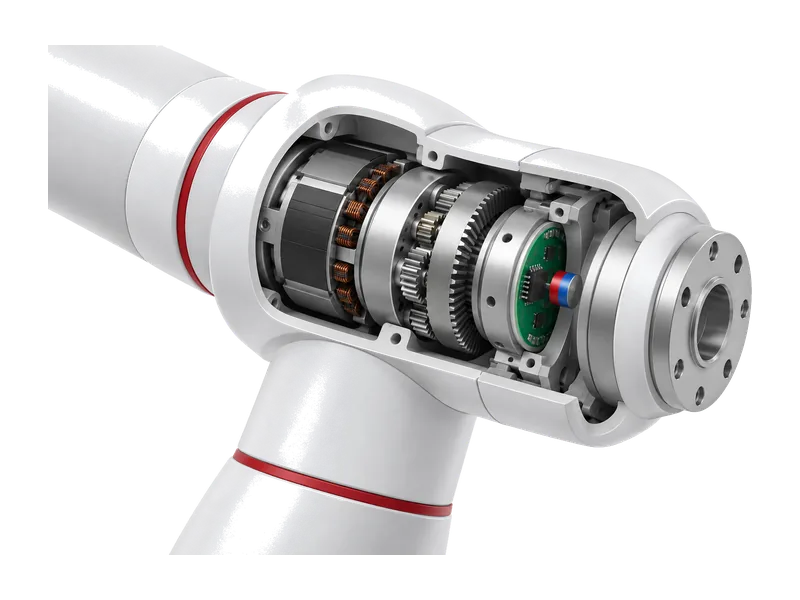
测量关节电机端与减速器输出端的角度,支撑机械臂关节的精确定位。
查看案例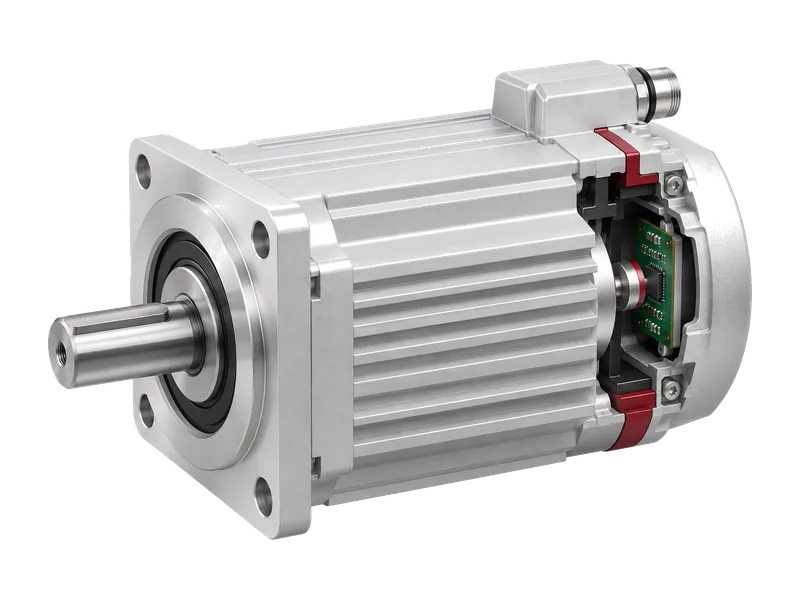
KTM58xx
伺服电机
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例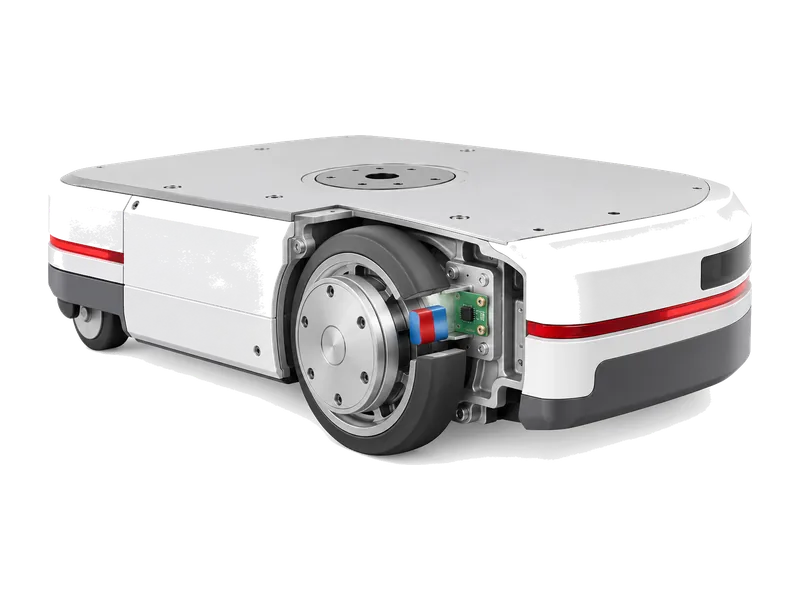
KTH78xx
AGV 搬运机器人
测量舵轮转向角与驱动电机转子角度,实现上电即知轮向和电机换相。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。