

工业4.0
AGV 搬运机器人
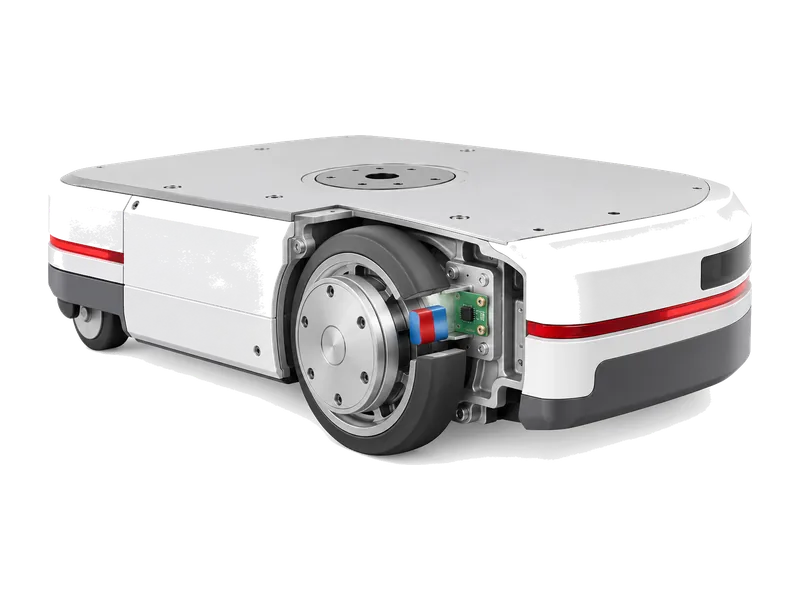
测量舵轮转向角与驱动电机转子角度,实现上电即知轮向和电机换相。
场景说明
AGV 与 AMR 底盘上的角度反馈分两类位置。舵轮底盘的转向轴带着整个轮组绕竖直轴转动,需要测量轮组相对车体的转向角;驱动电机经减速器带动车轮前进,需要测量转子电角度,用于换相和速度闭环。转向角的磁铁多装在转向轴上,驱动电机的磁铁装在电机尾轴或轮毂电机的转子磁环上,芯片贴在相邻的控制板上。
车辆在工厂里连续运行,随时可能因急停、换电或断电停在任意姿态,重新上电时控制器必须直接读出轮子朝向,不能先转动回零,否则在窄通道里容易碰到货架。转向角的小偏差会随行驶距离放大成车身横向偏移。车体里驱动电机的大电流线束与编码器挨得很近,驶过地面接缝时的冲击又会让磁铁与芯片之间的气隙动态变化。
检测需求
AGV 搬运机器人对传感器的主要要求。
01
上电即知角度
断电后停在任意姿态,重新上电不能靠回零找方向。
02
转向角稳定
转向角的小偏差会随行驶距离放大成横向偏移。
03
换相反馈快
驱动电机采用磁场定向控制,反馈延迟影响起步平顺。
04
抗振抗干扰
电机大电流与地面冲击同时作用在传感器上。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
01
绝对角度
16 bit 绝对角度输出,启动时间 1 ms,上电即可读出转向角。
02
低延时
每 1 μs 更新一次数据并做延时补偿,转速最高 120,000 rpm。
04
磁场诊断
磁场过低、过高报警阈值用户可设,冲击造成的气隙异常可报警。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 转向角芯片应测转向轴本身而不是转向电机轴:电机轴经减速后要转多圈,单圈绝对角度无法在上电时直接给出轮组朝向。
- 驱动轮的里程误差主要来自轮子打滑,驱动电机编码器按换相与速度闭环的需要选型即可,不必在分辨率上加码。
- 转向轴中间常需穿过线缆,轴端放不下磁铁时改用离轴磁环方案,并在装配完成后做离轴校准。
- 编码器远离驱动电机动力线与电池主回路;数字读数选用带 CRC 校验的型号,控制器对校验失败的数据帧直接丢弃。
相关案例
KTH78xx
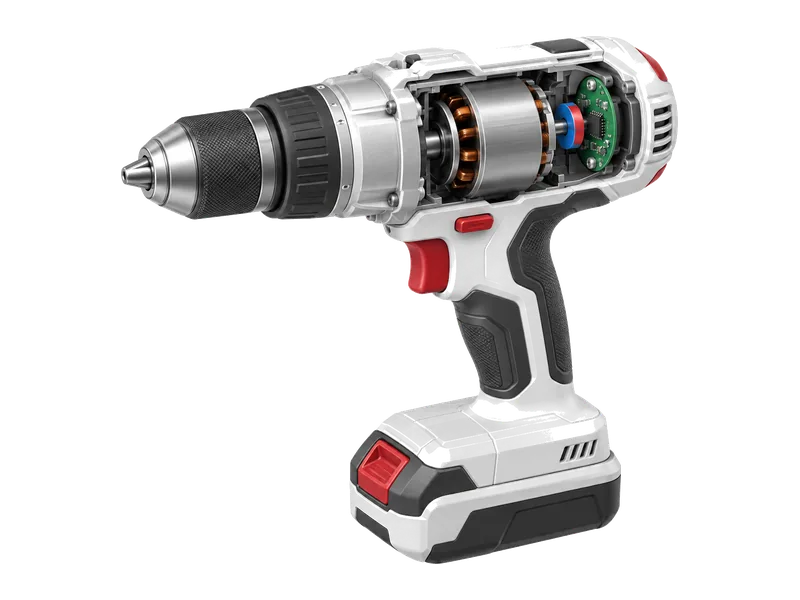
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
查看案例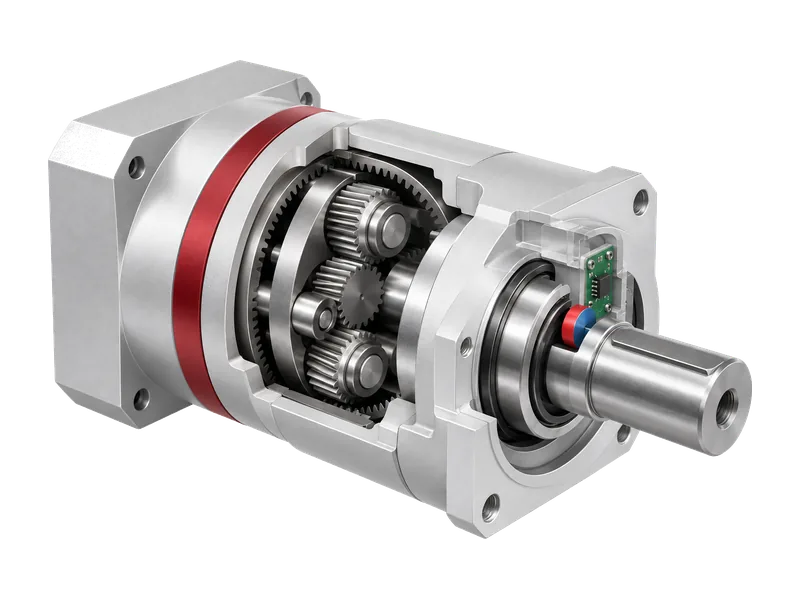
KTH71xx
齿轮箱
测量减速齿轮箱输入轴或输出轴的转角,用于位置闭环与传动状态监测。
查看案例
KTH57xx
扫地机器人-真空吸尘器
检测拖布、滚刷等可换模块的安装位置与抬升行程。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。