

消费类电子
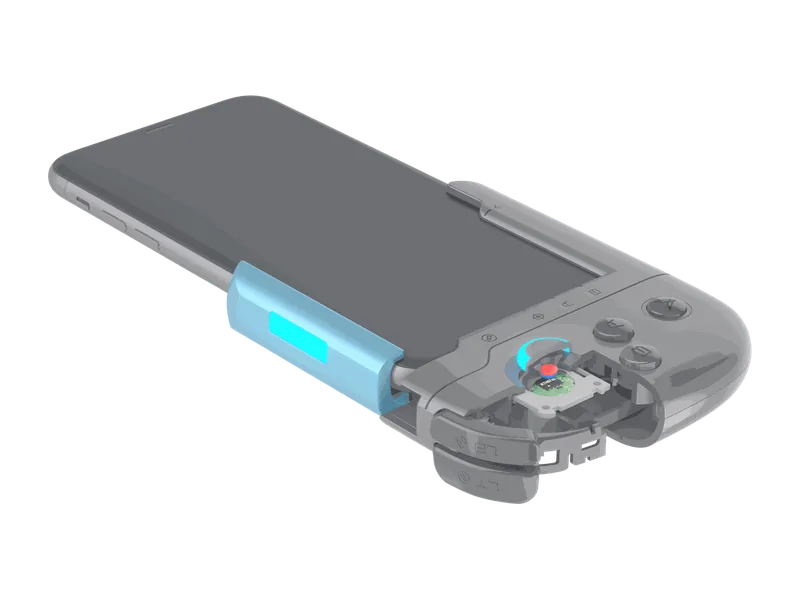
掌机摇杆
在很薄的机身里测出摇杆两轴摆角,避免电位器漂移。
场景说明
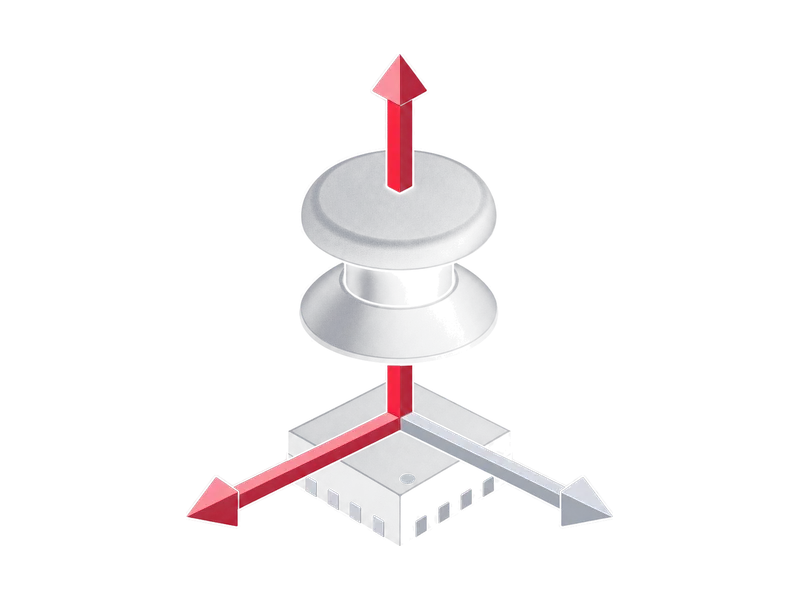
掌机摇杆的机身厚度只有十几毫米,摇杆模组必须做得又矮又小。摇杆底部的磁铁随拨动摆动,传感器读出磁场矢量方向,主控换算成两轴坐标。
掌机是电池设备且长时间连续游戏,摇杆采样既要够快,又不能成为功耗大头。磁式方案没有滑动触点,也就没有电位器常见的用久后零点漂移与摇杆自走问题。
检测需求
掌机摇杆对传感器的主要要求。
01
模组要薄
机身厚度有限,传感器占高与占板面积都很紧张。
02
两轴同时读
需要一次拿到两个方向的分量,减少主控开销。
03
功耗可控
电池供电且长时间连续采样。
04
零点稳定
回中后读数必须回到同一点,否则会出现自走。
为什么选 KTH57xx
测量 X、Y、Z 三轴磁场,I2C / SPI 可选,工作模式在线配置,兼顾性能与功耗
01
单芯片两轴
一颗芯片同时测 X、Y、Z 三轴,无需两路器件拼装。
02
小尺寸封装
提供 DFN2*2.5-8L 与 QFN3x3-16L 封装。
03
模式可配
持续感应、唤醒睡眠、单次测量三种模式在线切换。
04
功耗可调
平均 25.2 μA @ 5 Hz、113.7 μA @ 25 Hz,按刷新率取舍。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 摇杆回中位置应尽量落在磁场解算的线性区中心,机械限位角度要与磁场可测范围匹配。
- 薄型机身里磁铁离芯片很近,要核对最近距离下磁场是否超出工作范围。
- 两支摇杆间距较近时要评估互相串扰,必要时错位布置或减小磁铁尺寸。
- 上电时做一次零点采集并存为基准,可以吸收装配偏差带来的静态偏移。
相关案例
需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。