

工业4.0
屏蔽门
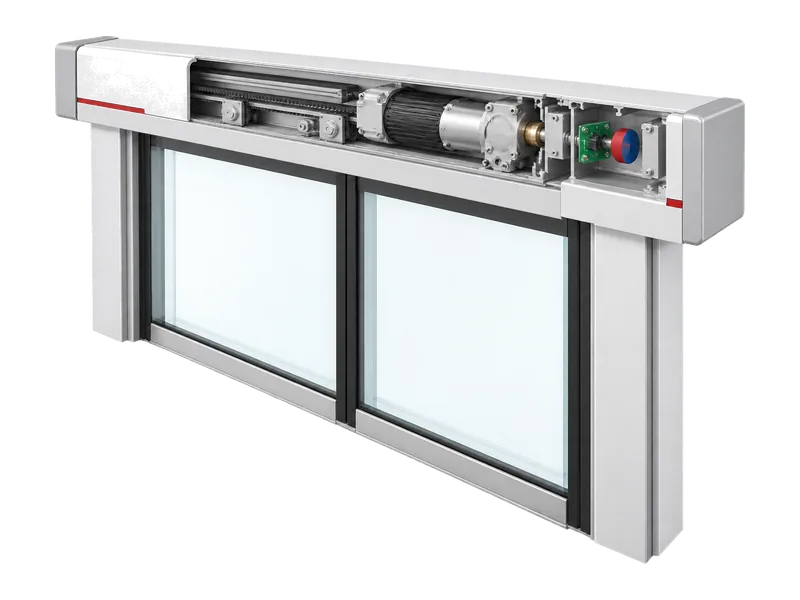
测量站台门门机电机角度并换算门扇位置,用于平滑减速和精确停位。
场景说明
地铁站台屏蔽门每一侧由多扇滑动门组成,每扇门的门机把电机旋转经皮带或丝杠转换成门扇的直线移动。门控单元需要连续知道门扇走到了哪里,才能按速度曲线加速、匀速、减速,并在开到位和关到位之前平稳停住。磁铁装在门机电机轴端,角度编码芯片贴在电机后部的电路板上,角度逐圈累计后换算成门扇行程。
屏蔽门随列车每次进出站开关一次,门机长期高频动作,站台上还叠加列车通过带来的振动和牵引供电的电磁干扰。门控单元与门机之间有一段线缆,信号要能抵抗共模噪声。门关闭并锁紧是列车允许发车的前提,这类到位与锁闭信号属于安全回路,由独立的检测开关与安全电路完成;角度编码芯片提供的是门机闭环控制所需的连续位置,防夹检测同样另有专用手段。
检测需求
屏蔽门对传感器的主要要求。
01
连续位置
门扇按速度曲线运行,到位前需要平滑减速并停稳。
02
频繁启停
列车每次进出站都要开关门,门机长期高频动作。
03
抗振抗扰
列车通过的振动与牵引供电的电磁干扰同时存在。
04
长线传输
门控单元与门机之间有线缆,信号需要抵抗共模噪声。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
01
可编程增量
ABZ 4 ~ 4096 步/圈可编程,可沿用门控单元原有的增量计数方式。
02
差分增量输出
KTH7814 提供 SPI / ABZ / -ABZ 输出并带 CRC 校验,适合线缆传输。
03
磁场诊断
磁场过低、过高报警阈值用户可设,气隙异常时可给出报警。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 门机电机要转多圈才走完一个行程,单圈绝对角度只给出圈内位置,上电后需结合到位开关或一次低速找位来建立门扇的绝对位置。
- 关门到位、锁闭和防夹由独立的开关与安全电路完成,角度芯片只承担门机闭环所需的连续位置,两类器件分开选型。
- 门机随列车通过持续受振,磁铁与芯片间的气隙会动态变化;结构上把磁铁固定牢,并把磁场过低、过高报警接入门控单元作为气隙异常的监测。
- 门控单元与门机距离较长时选用差分 ABZ 输出,编码器线使用屏蔽线并与电机动力线分开走线。
相关案例
KTH78xx
电梯
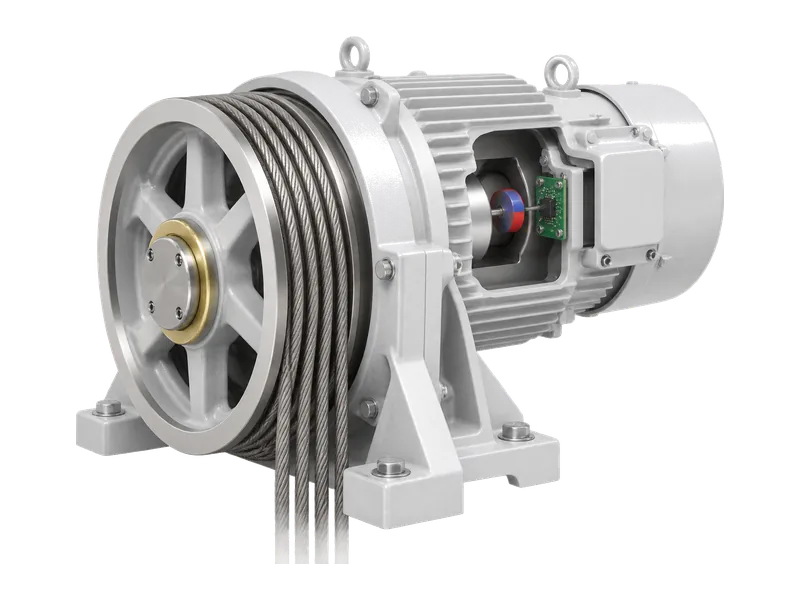
测量曳引机与门机电机的转子角度,为低速平层和开关门的速度闭环提供反馈。
查看案例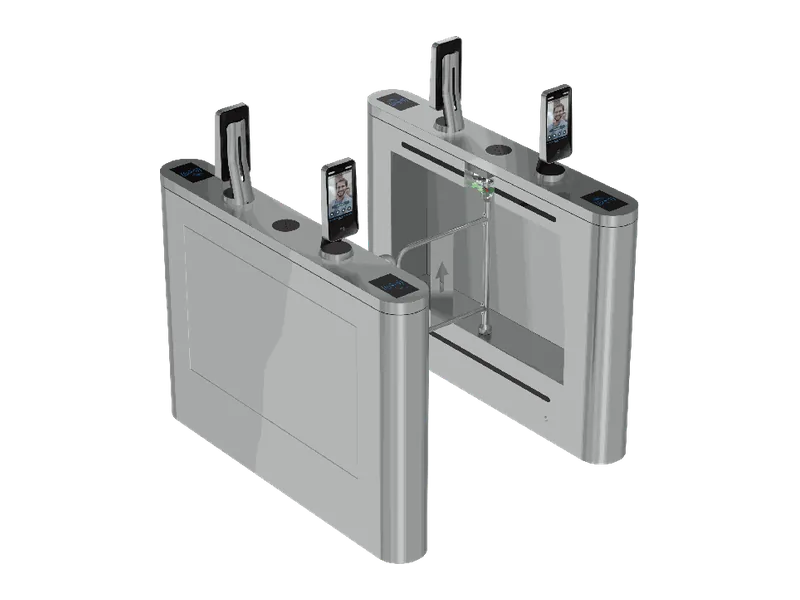
KTH57xx
闸机
检测摆翼或门翼的开合角度,用于限位与防夹判断。
查看案例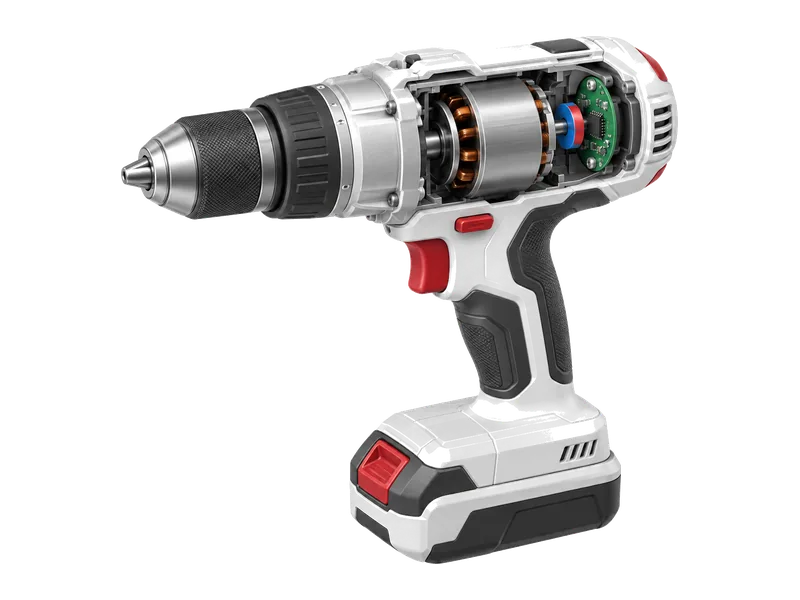
KTH78xx
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。