

工业4.0
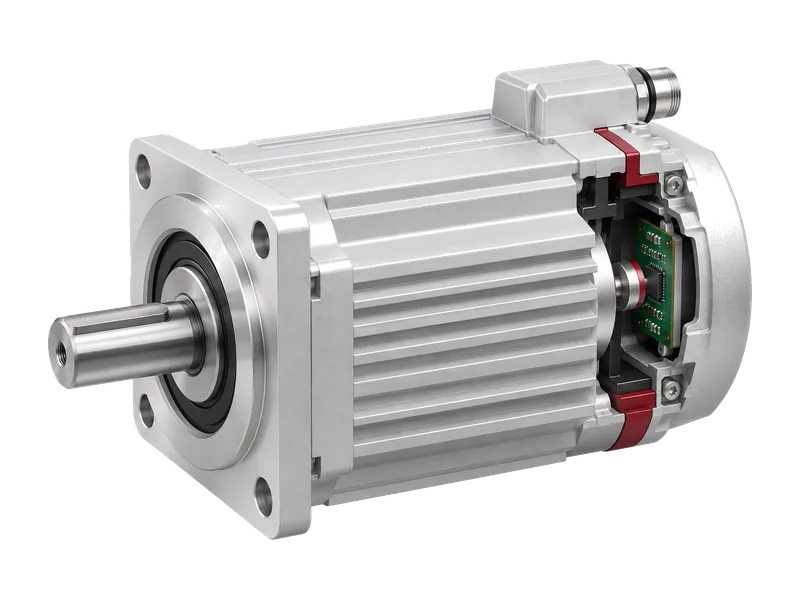
伺服电机
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
场景说明
交流伺服电机的尾部装有编码器,实时读取转子角度。驱动器拿这个角度做两件事:一是电流环的磁场定向换相,角度偏一点,出力和发热就跟着变;二是速度环与位置环闭环,定位精度和低速平稳性取决于角度的分辨率与线性度。磁性方案通常在轴端固定一块径向充磁磁铁,芯片正对磁铁中心;也可以用多对极磁环配磁电阻传感器,或用光栅码盘配光电传感器。
角度从采样、芯片内部处理、总线传输到主控真正用上,中间有一段固定延迟,乘上电角速度就是电角度滞后,转速越高、极对数越多,滞后越大。多对极磁环还会把磁环偏心按极对数倍放大到角度误差里。编码器紧挨电机绕组和制动器,驱动器 PWM 开关的共模电流会经共用的地线耦合进信号线;这类干扰在编码器单独测试时并不存在,往往到整机联调才暴露。
检测需求
伺服电机对传感器的主要要求。
01
低延时高转速
延时乘电角速度就是换相滞后,高速时最明显。
02
线性度好
角度非线性误差会变成转矩波动与定位误差。
03
精度不靠位数
细分位数只提分辨率,偏心和装配误差照样存在。
04
接口齐全
驱动器接口各异,常需增量与绝对值输出并存。
为什么选 KTM58xx
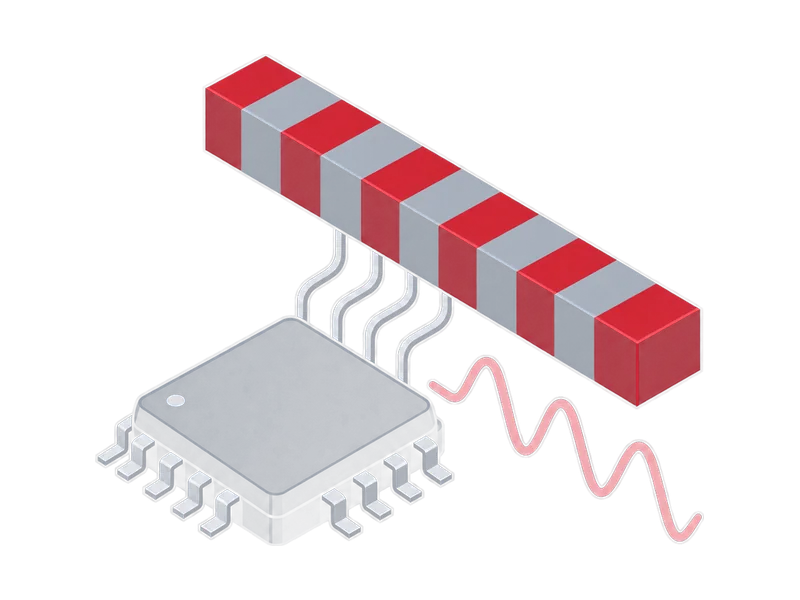
最大 4096 对极输入,30 bit 绝对角度细分,适配磁电阻与光编、光栅、磁栅
01
高转速低延时
最高 180,000 rpm,超高带宽输入,80M 内部主频。
02
低非线性误差
非线性误差 ±0.02°,单对极校准后 INL ≤ ±0.025°。
03
多对极自校准
一圈最大 4096 对极输入,1 ~ 4096 对极一键自校准。
04
输出方式全
ABZ 1 ~ 65536 线、UVW 1 ~ 256 对极可编程。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 把采样、传输到主控取用的全链路延迟加起来,乘以最高电角速度估算换相滞后,再决定是否在驱动器侧做延时补偿。
- 用多对极磁环时,同心度公差按极对数收紧:同样的偏心量,极对数越多,折算到角度上的误差越大。
- 编码器地与驱动器功率地单点连接,信号线走差分并远离动力线;EMC 验证要在整机带驱动器的状态下做,不能只看编码器单件结果。
- 需要断电后保留圈数的轴,单圈角度芯片之外要另配多圈计数方案,并做断电再上电的圈数验证。
相关案例
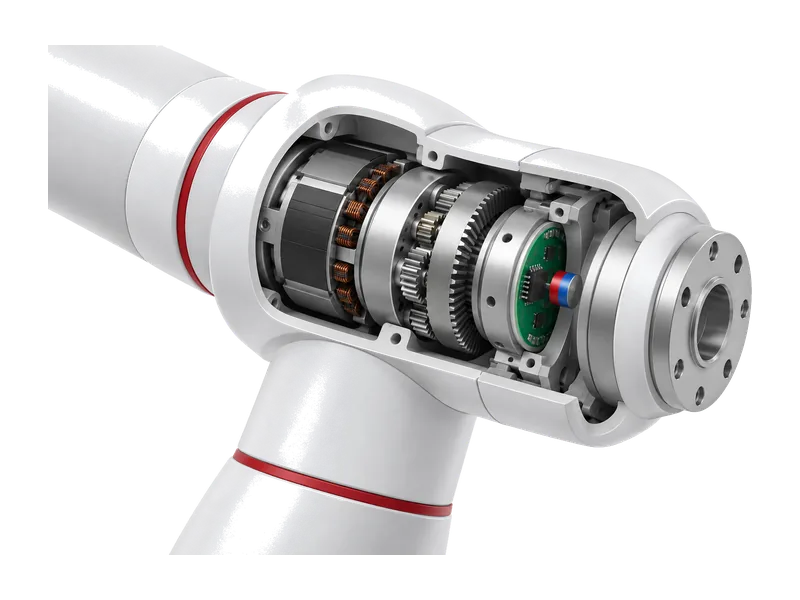
KTM59xx
机器人关节
测量关节电机端与减速器输出端的角度,支撑机械臂关节的精确定位。
查看案例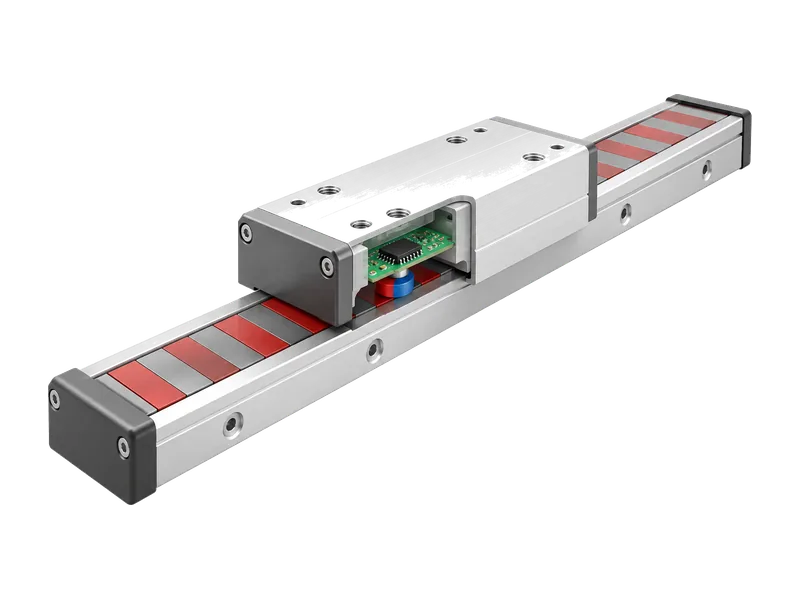
KTM58xx
直线电机
细分直线电机磁栅或光栅读头的正余弦信号,得到动子的高分辨率位置。
查看案例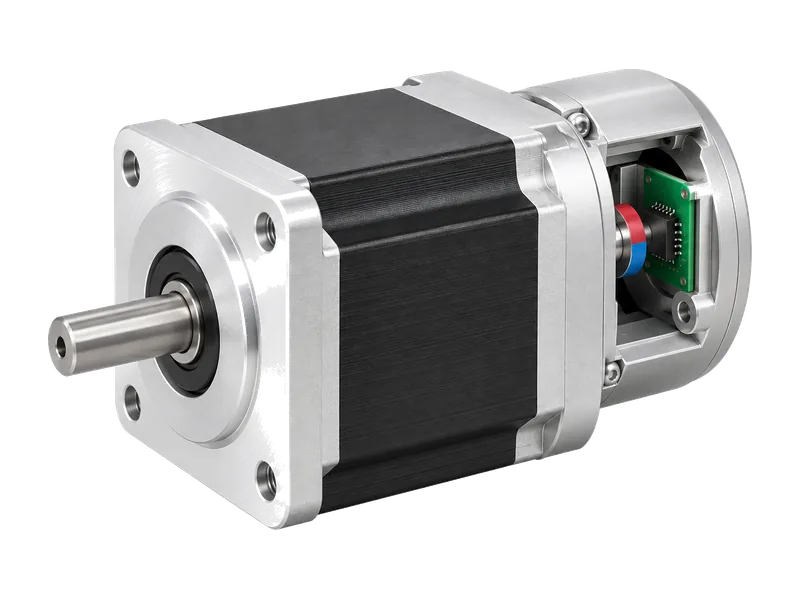
KTH78xx
步进闭环
在步进电机尾端读取转子绝对角度,实时发现失步并闭环修正,兼顾定位与发热。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。