

工业4.0
电梯
测量曳引机与门机电机的转子角度,为低速平层和开关门的速度闭环提供反馈。
场景说明
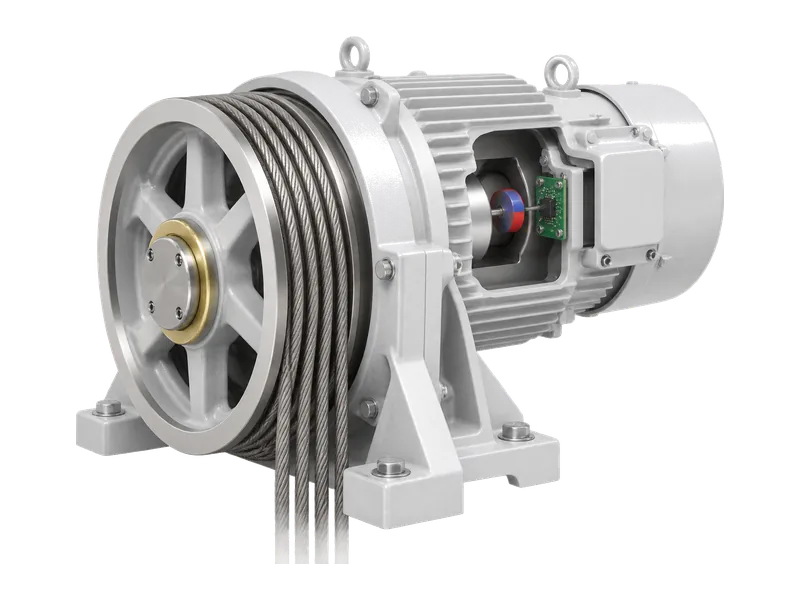
电梯里需要连续角度反馈的主要是两台电机:驱动轿厢升降的永磁同步曳引机,以及装在轿厢顶上带动门板开合的门机。两者都采用磁场定向控制,驱动器要实时知道转子转到了哪个电角度,才能决定各相电流的大小和方向。磁铁装在电机轴端或轴上的磁环,芯片贴在后端盖的电路板上,测出的角度同时用于换相和速度闭环。
乘坐体验集中在低速段:曳引机启动和平层时转速很低,门机在关门末段要以爬行速度缓停,角度噪声和反馈延迟会直接表现为轿厢抖动、门板发顿。曳引机轴径大,轴端还要让出制动器和线缆位置,芯片常只能离轴装在磁环侧面。另一方面,平层、门到位和限位只需判断到没到,属于整梯安全回路,应由独立的开关与安全电路承担,不由角度编码芯片替代。
检测需求
电梯对传感器的主要要求。
01
低速要平稳
平层与关门末段转速很低,角度噪声会直接变成抖动。
02
可离轴安装
曳引机轴径大、轴端空间被占,芯片常装在磁环侧面。
03
长线能传输
编码器信号要从电机走到控制柜,途经强电线缆附近。
04
异常可诊断
磁铁松动或气隙变化时,驱动器需要及时得到提示。
为什么选 KTH78xx
16 位分辨率,系统延时 1 μs 并做延时补偿,全系支持在轴与离轴应用
01
低延时反馈
每 1 μs 更新一次数据并做延时补偿,速度环拿到的是当下位置。
02
在轴离轴通用
全系支持离轴应用,精度在轴 ±0.35°、离轴 ±1° 左右。
03
差分增量输出
KTH7814 提供 SPI / ABZ / -ABZ 输出并带 CRC 校验。
04
磁场报警
磁场过低、过高报警阈值可由用户设置,工作磁场 30 ~ 150 mT。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 先把曳引机、门机的连续角度反馈与平层、门到位、限位这类到位信号分开选型,后者按电梯安全回路要求使用独立开关,不用角度编码芯片替代。
- 曳引机轴端空间不足时采用离轴磁环方案,定稿前先用磁仿真确认芯片位置的磁场落在 30 ~ 150 mT 内,装配后再按实际偏心与气隙完成离轴校准。
- 曳引机轴端的电磁制动器在吸合与释放时会产生杂散磁场,芯片尽量远离制动器线圈,并在制动器两种状态下各测一次角度误差。
- 编码器线缆与电机动力线分开走线;电机到控制柜距离较长时优先选差分 ABZ 输出,数字读数选用带 CRC 校验的型号。
相关案例
KTH78xx
屏蔽门
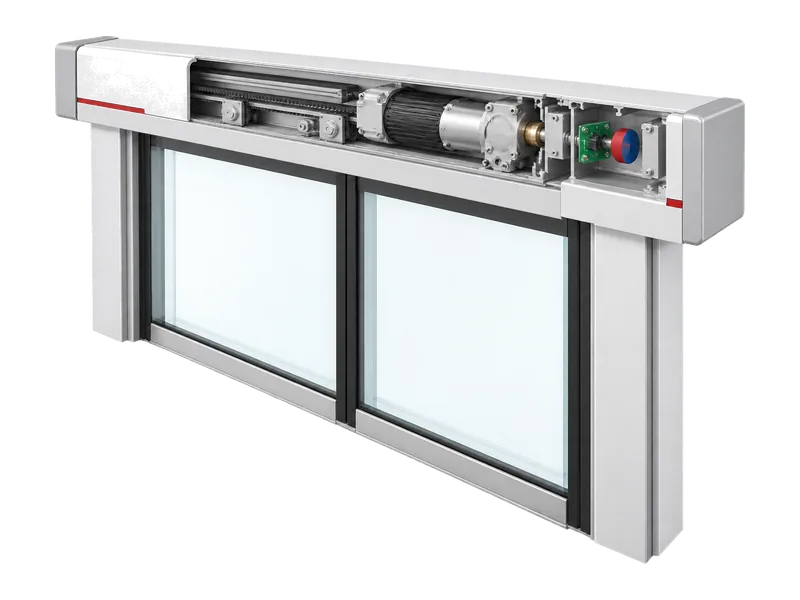
测量站台门门机电机角度并换算门扇位置,用于平滑减速和精确停位。
查看案例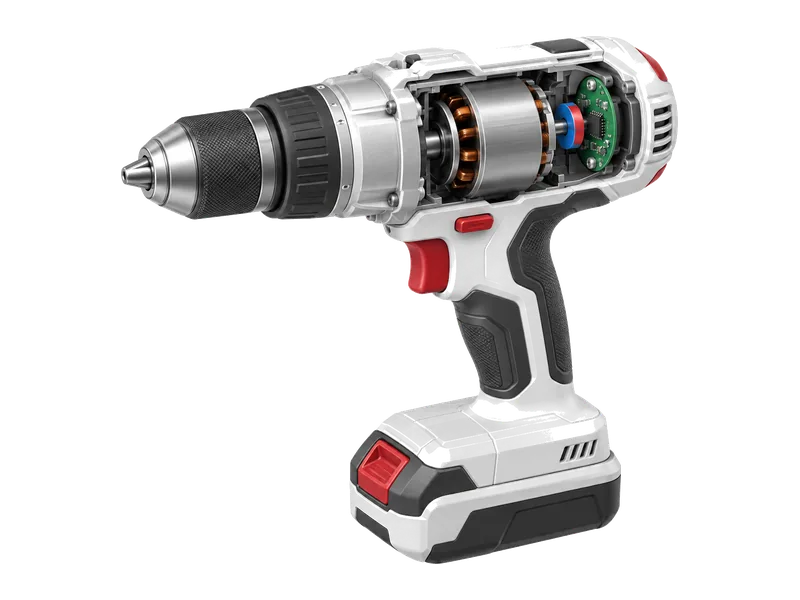
KTH78xx
无刷直流电机
读取无刷电机转子的绝对角度,用于换相与磁场定向控制,覆盖电动工具等大电流工况。
查看案例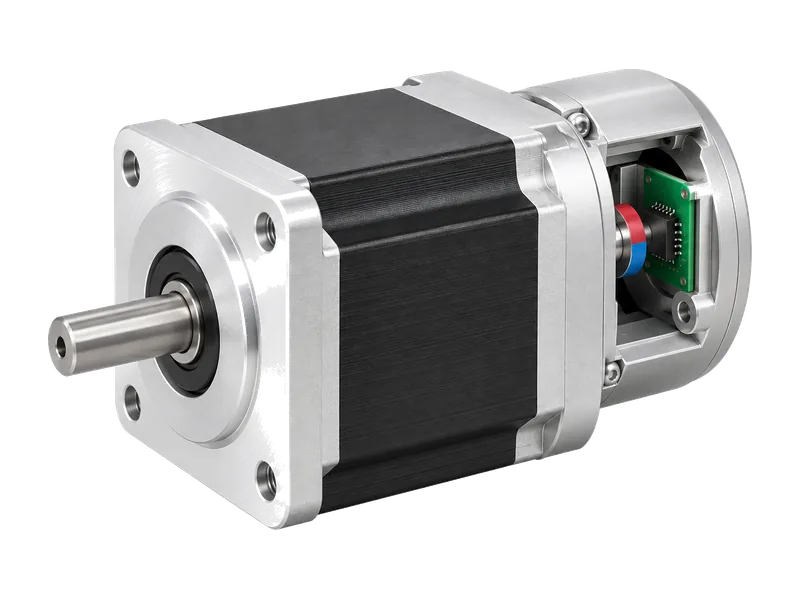
KTH78xx
步进闭环
在步进电机尾端读取转子绝对角度,实时发现失步并闭环修正,兼顾定位与发热。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。