

工业4.0
夹爪
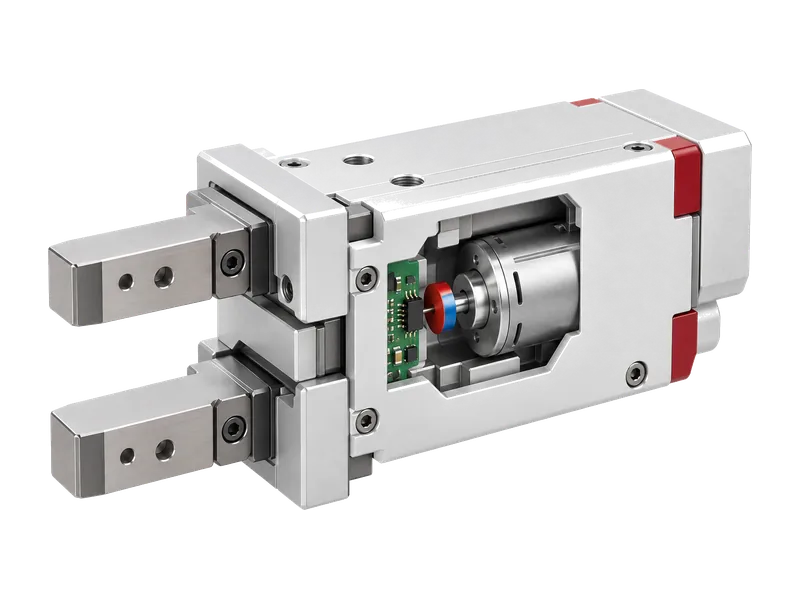
测量电动夹爪驱动电机或手指关节的转角,用于开合位置反馈与夹持动作控制。
场景说明
电动夹爪用一台小型电机经丝杠、齿轮或连杆把转动变成手指的开合。磁编码器通常贴在电机尾端的小电路板上,读取轴端径向充磁磁铁的角度;也有结构把传感器放在手指关节处直接测输出侧转角。需要分清的是:由转角经导程和减速比换算出开口宽度是确定的几何关系,而夹持力还取决于机构弹性、摩擦和温度,要靠电流环与整机标定来控制。
夹爪壳体里电机、减速机构和驱动板挤在一起,轴端常被丝杠或齿轮占用,传感器只能偏到轴的侧面读磁铁。侧面读取时两个方向的磁场分量天然不相等,较弱的一轴容易低于芯片的工作磁场下限。夹取工件讲究每次回到同一开口,正反向开合的重复度比刻度细度更要紧,而结构里静止不动的屏蔽罩、支架等软磁件会带来与转向相关的误差。
检测需求
夹爪对传感器的主要要求。
01
装配空间小
轴端常被占用,传感器需能偏离轴心安装。
02
重复度优先
正反向开合都要回到同一开口,重复度比位数更关键。
03
低速读数稳
慢速逼近工件时,角度抖动会传到位置环。
04
免外部标定
批量装配后逐台上转台标定成本高。
为什么选 KTH71xx
内置自动非线性校准(ANLC),无需复杂外部干预,在轴 INL 优于 ±0.1°
01
片内自校准
写寄存器或引脚触发 ANLC,结果存入 MTP,在轴 INL 优于 ±0.1°。
02
支持离轴
KTH7111 支持离轴自校准,离轴 INL 小于 ±0.2°,轴端被占也能布置。
03
低噪声
角度噪声 0.004° ~ 0.015°,低速逼近时位置读数平稳。
04
小封装
QFN3*3-16L 封装,适合贴在电机尾端的小电路板上。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 侧面读磁铁时按两轴中较弱的一轴核算磁场,确保不低于 30 mT;不够时优先缩小气隙或加厚磁铁,只提高磁材牌号往往抬不过下限。
- 排查正反转误差先问每个软磁件跟不跟磁铁一起转:随转子转动的背铁影响小,静止的屏蔽罩和支架才是重点对象。
- 自校准放在整机装配完成后进行,让磁铁偏心与装配误差一并被测量和补偿;空间允许时优先在轴安装。
- 把角度反馈与夹持力控制分开设计,夹持力由电流环和整机标定保证,不要指望角度传感器直接给出力。
相关案例
KTM59xx
机器人关节
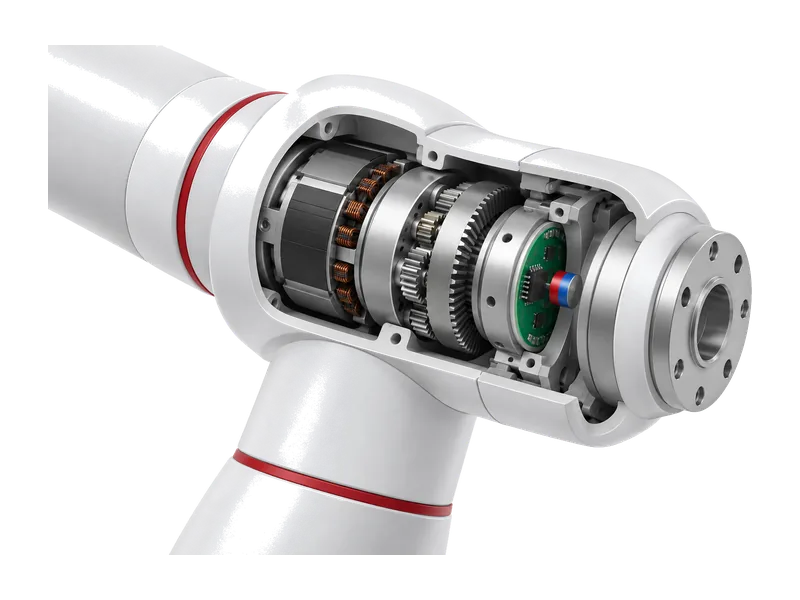
测量关节电机端与减速器输出端的角度,支撑机械臂关节的精确定位。
查看案例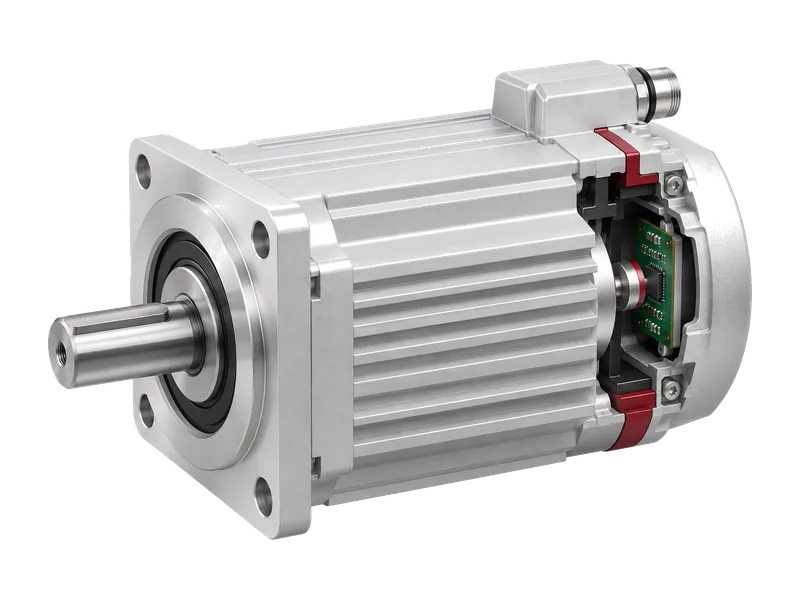
KTM58xx
伺服电机
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例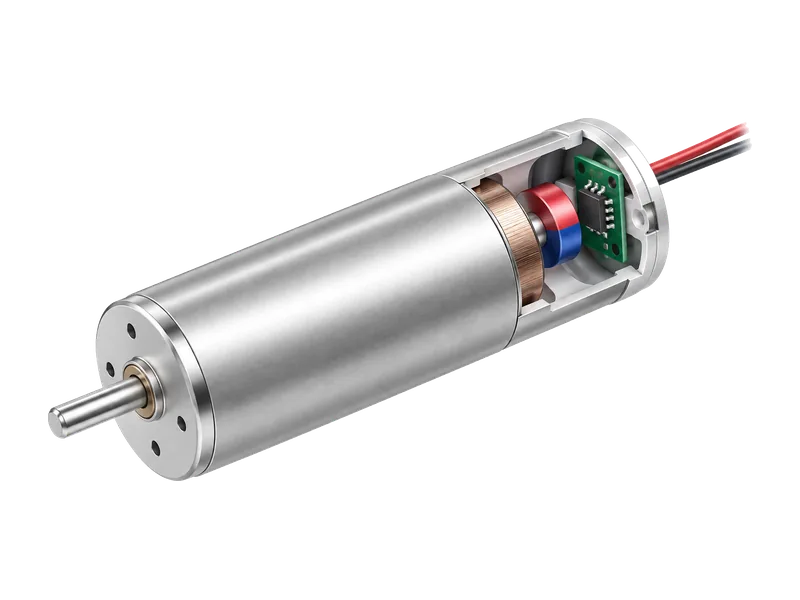
KTH78xx
空心杯电机
在空心杯电机尾端读取转子绝对角度,为小体积、高转速的精密运动控制提供位置反馈。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。