

工业4.0
直线电机
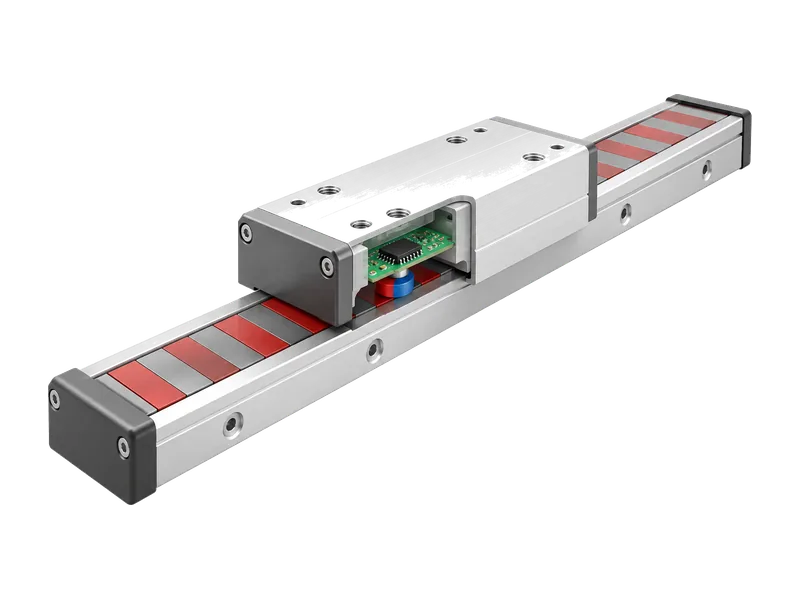
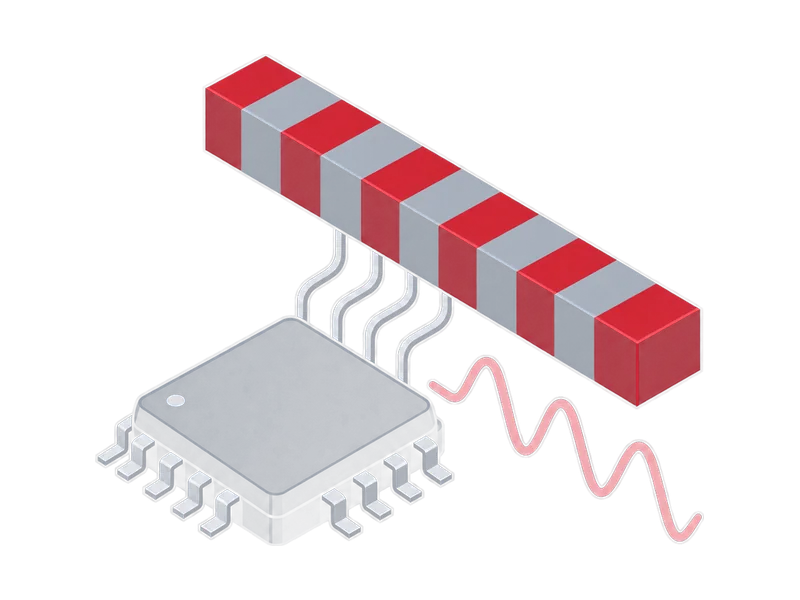
细分直线电机磁栅或光栅读头的正余弦信号,得到动子的高分辨率位置。
场景说明
直线电机没有旋转轴,动子沿导轨直接做直线运动,位置反馈来自沿行程铺设的磁栅尺或光栅尺。读头随动子移动,输出与栅距对应的正弦、余弦信号,每移动一个信号周期就重复一次。这里用不上把磁铁装在轴端的旋转编码器,需要的是能直接接收正余弦模拟信号的细分器,它把一个周期再切成成千上万份,驱动器据此完成换相和位置闭环。
磁栅信号的幅值随读头气隙按指数规律衰减,衰减快慢由磁化周期决定;导轨平行度不好时,气隙沿行程变化,幅值就跟着起伏,气隙压得太小,高次谐波占比又会上升。动子线圈就在读头附近,电机电流产生的磁场和驱动器的开关干扰都会叠加在模拟信号上。细分倍数再高也只是提高分辨率,栅尺刻划误差与安装误差仍会原样带进位置里。
检测需求
直线电机对传感器的主要要求。
01
接正余弦输入
栅尺读头输出模拟正余弦,需要细分器直接接收。
02
输入容差大
气隙沿行程变化,信号幅值随之起伏。
03
高速不丢位
动子高速运动时,细分输出不能丢脉冲。
04
增量接口
驱动器多按 ABZ 脉冲计数取位置。
为什么选 KTM58xx
最大 4096 对极输入,30 bit 绝对角度细分,适配磁电阻与光编、光栅、磁栅
01
多信号源适配
可对光栅、磁栅等传感器的正余弦信号做细分。
02
宽输入范围
模拟电平输入 20 mV ~ 2 V,集成可编程增益运放。
03
高位细分
单对极细分最高 18 bit,双 16 bit 2M SAR ADC 采样。
04
ABZ 可编程
±ABZ 1 ~ 65536 线可编程,另有 36M SPI 读数。
设计注意点
通用工程建议,实际设计以产品手册与实测为准。
- 按磁化周期估算全行程气隙变化带来的幅值变化,倍数过大时优先收紧导轨与读头安装公差,而不是靠增益硬撑。
- 沿全行程测一遍正余弦幅值,按最小幅值设定增益,峰值不超过推荐的 1 V 输入。
- 先由信号周期和目标线分辨率算出所需细分倍数,再按最高速度核对 ABZ 输出频率是否在驱动器接收范围内。
- 读头到细分器的模拟线用双绞屏蔽线,与电机动力线分开布线,屏蔽层与地的连接方式在整机状态下确认。
相关案例
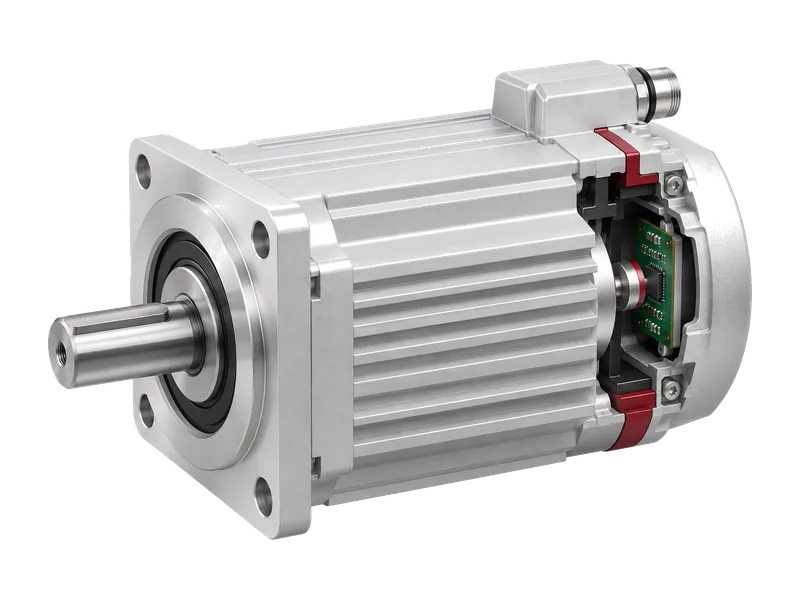
KTM58xx
伺服电机
测量伺服电机转子的绝对角度,供电流环换相与位置环闭环使用。
查看案例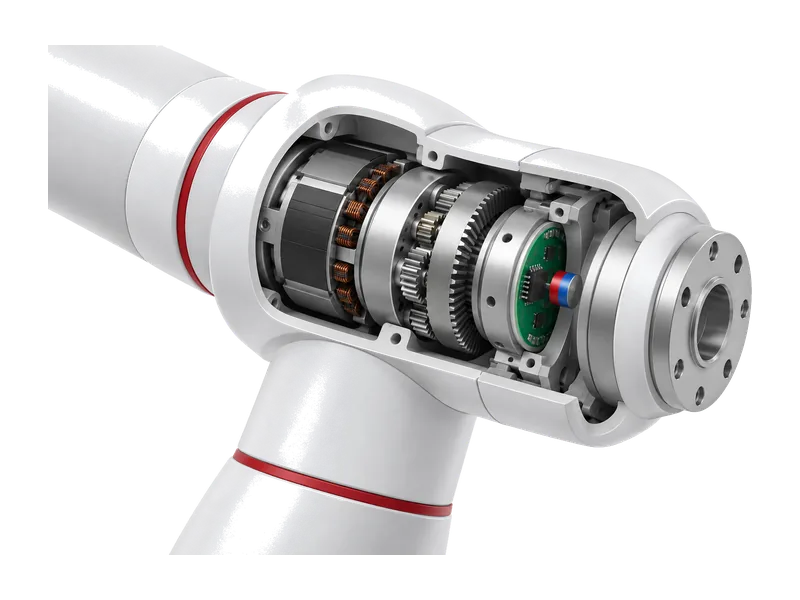
KTM59xx
机器人关节
测量关节电机端与减速器输出端的角度,支撑机械臂关节的精确定位。
查看案例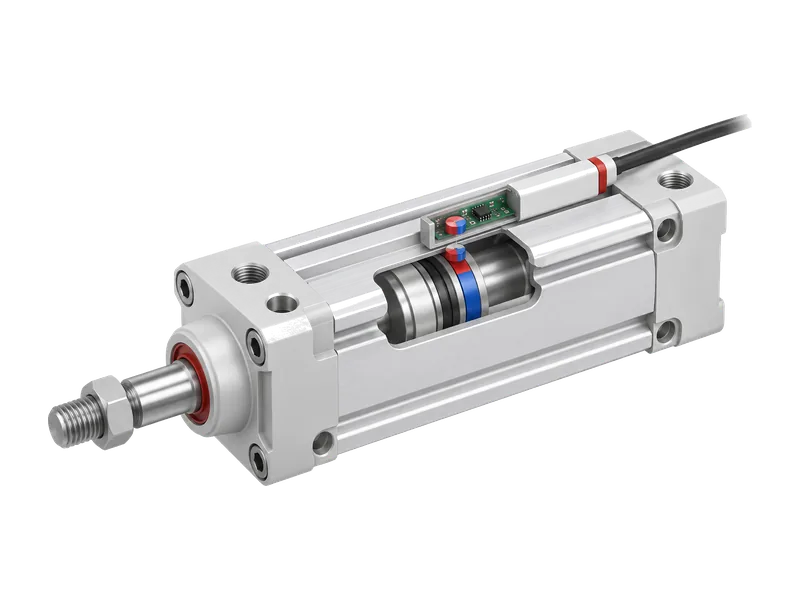
KTM280X
气缸位置检测
卡在气缸外壁安装槽里,感应活塞磁环,输出活塞是否到位的开关信号。
查看案例需要选型建议、样品或技术支持?
昆泰芯提供芯片选型、磁场仿真与方案设计支持,欢迎与我们的销售和技术团队联系。